这30家企业,撑起了灵巧手的半边天
11月16日,星动纪元宣布推出五指灵巧手XHAND 1 Pro-U。与单纯增加关节不同,这款产品围绕英伟达GEAR实验室的DexUMI外骨骼调整了手部结构,让人类示范动作更直接地映射到机器人手上。
两个月前,韩国Wonik Robotics将Allegro Hand从经典的四指架构扩展到五指20自由度。同在9月,新加坡企业Sharpa推出了具有21个主动自由度、覆盖全手触觉感知的W02。
机器人手的竞争,已经同时延伸到机械结构、触觉感知、数据采集和模型训练。
在一只接近人手大小的末端里,企业需要安排电机、传动机构、传感器和控制电路,还要处理抓握力度、散热、碰撞与维修。手指能完成多少动作,只是其中一项要求。
围绕这只手,既有长期向科研机构供货的老牌公司,也有从假肢、工业夹爪和微型传动跨入的新玩家,还有将手部研发留在内部的机器人整机企业。
《芯智能头条》选取国内18家、国外12家代表企业,梳理它们的产品与技术路径。
01 因时机器人:从微型执行器走向五指手
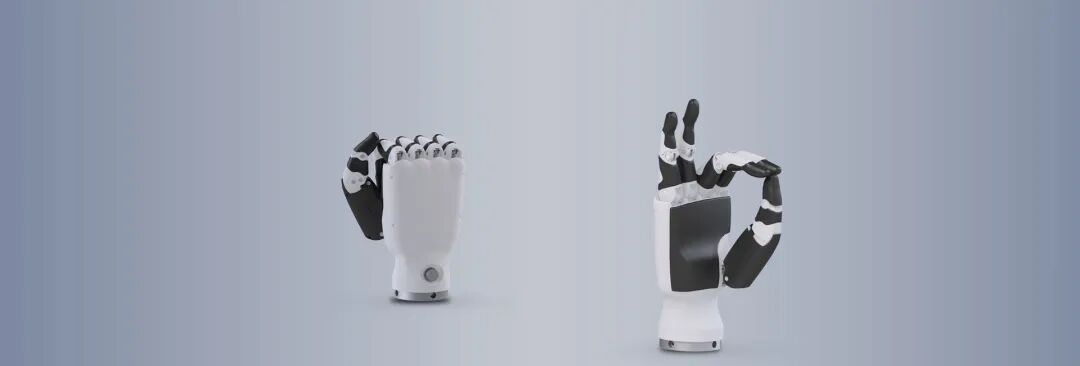
因时机器人创立于2016年,总部位于北京,长期研发微型伺服电缸和灵巧操作末端。产品覆盖手指执行器与完整五指手。
RH56是其代表产品系列。标准RH56DFX提供6个主动自由度,另有增加腕部运动的版本;公司官网列示的合作伙伴包括宇树、智元、优必选和银河通用等。
交付规模是它值得关注的另一项进展。公司披露,2025年灵巧手销量超过1万台。2026年2月,因时宣布完成合计数亿元的C1、C2两轮融资,投资方包括中国移动链长基金、深创投和北京市人工智能产业投资基金等。
02 灵心巧手:同时布局多条传动路线
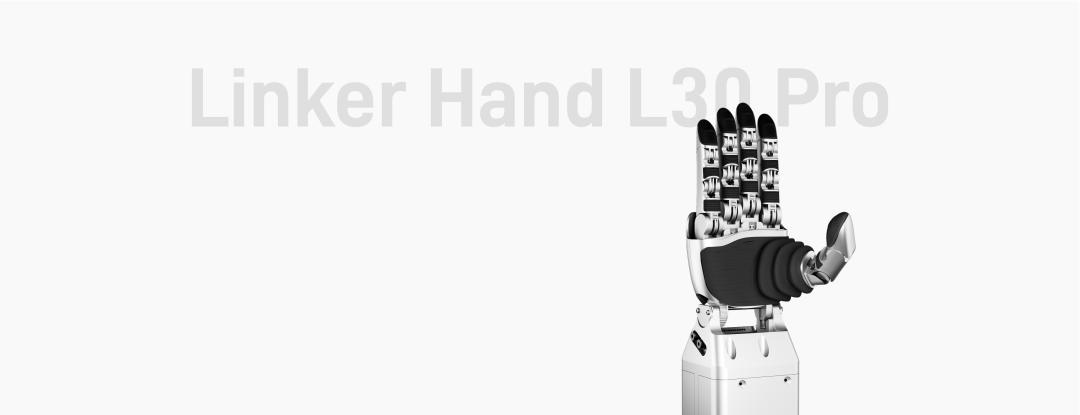
灵心巧手围绕Linker Hand建立了覆盖连杆、腱绳与直驱的产品线。L20、L30和O30分别对应不同结构,O30提供20个可独立运动的关节,用于本体集成、科研和工业操作。
在整手之外,公司还推出Open TeleDex遥操作系统、灵巧操作技能库与Linker Genesis模型,公司披露,其产品已被斯坦福、剑桥等高校实验室以及美的、富士康等企业使用。
2026年2月,灵心巧手宣布完成近15亿元B轮融资;4月又完成B+轮融资,资金用于产能爬坡与智能化产线升级。
03 强脑科技:把仿生手积累带入机器人
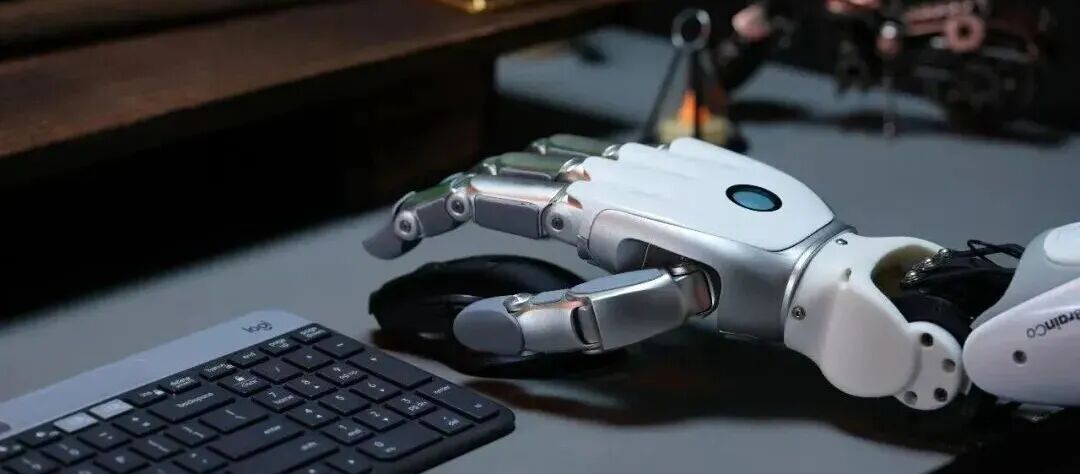
强脑科技由韩璧丞于2015年在哈佛大学攻读博士期间创办,早期聚焦非侵入式脑机接口,随后推出智能仿生假肢,并将微型结构、传感与控制方面的积累延伸到机器人灵巧手。
Revo系列由轻量抓握向高自由度操作迭代。Revo 2采用6个电机、11个自由度的结构;2026年推出的Revo 3则升级到21个主动自由度,强调可反驱与柔顺接触。
Revo 3按版本配置指尖三维力、全手压阻触觉阵列和指尖视触觉,并提供仿真、遥操作和算法开发支持。
04 傲意科技:从肌电交互延伸到机器人末端
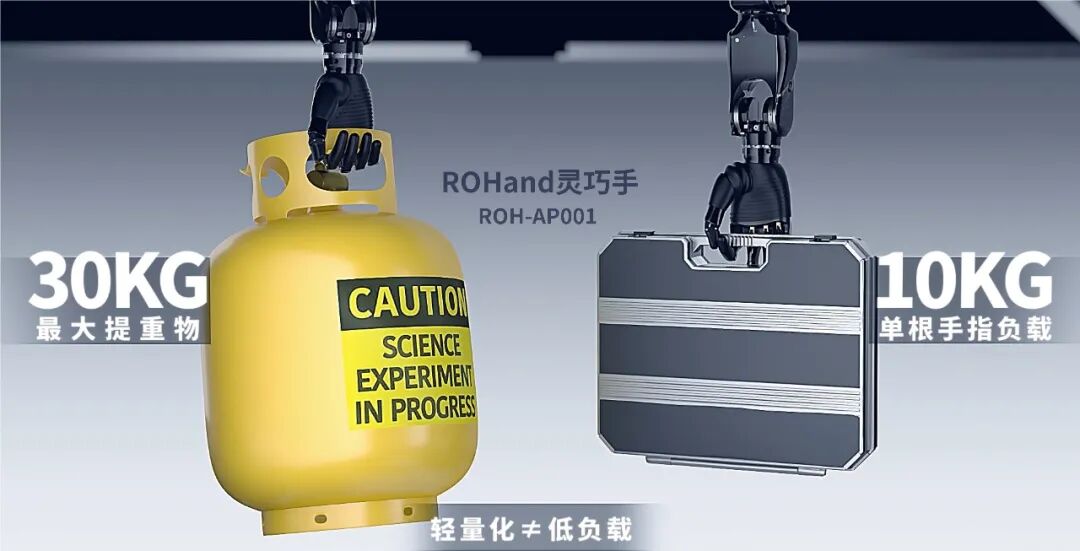
傲意科技成立于2015年,总部位于上海张江,长期从事神经信号感知、人工智能与仿生机器人部件研发。其业务包括OHand智能仿生义肢、ROHand机器人灵巧手,以及康复产品。
OHand主要通过肌电信号识别使用者意图;ROHand则直接接收机器人控制指令。通用ROHand具有11个运动关节、6个内置电机,提供位置、速度与力等控制及反馈能力。
2026年3月,傲意完成1.5亿元C1轮融资,由中金资本脑科学基金领投。当年的世界机器人大会上,ROHand AP及Lite等产品系列集中展出。
05 帕西尼:从触觉传感器做到灵巧手
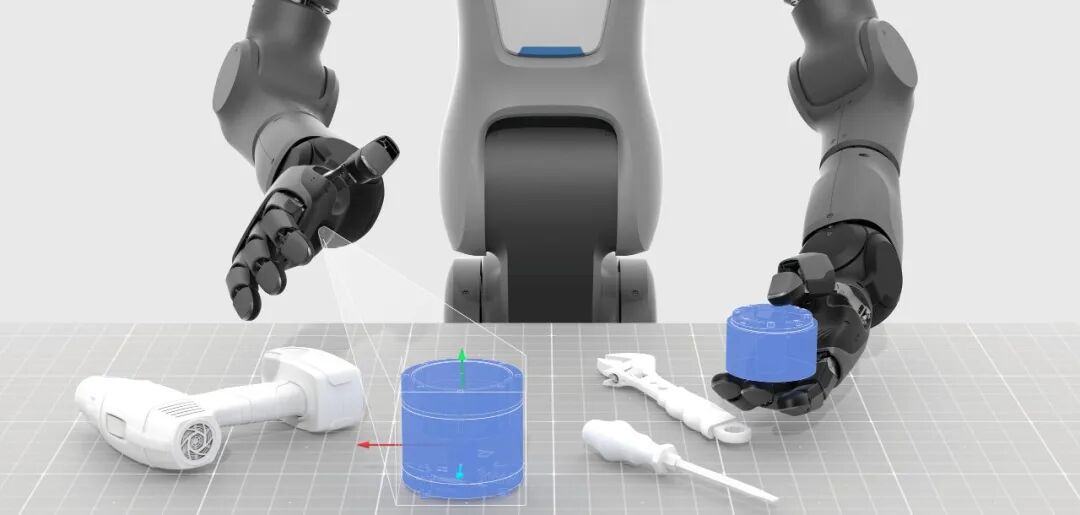
帕西尼成立于2021年,创始团队源自日本早稻田大学菅野实验室,早期积累集中于高精度力触觉感知。公司目前形成了触觉传感器、灵巧手、人形机器人和具身模型等产品。
其DexH13 GEN2采用四指结构,具有16个总自由度,其中13个主动、3个被动,并将多维触觉与视觉能力结合。感知接触与受力变化,辅助调整动作。
2026年3月,帕西尼完成超10亿元B轮融资;8月又披露获得10亿元战略融资。
06 戴盟机器人:将视触觉装进指尖
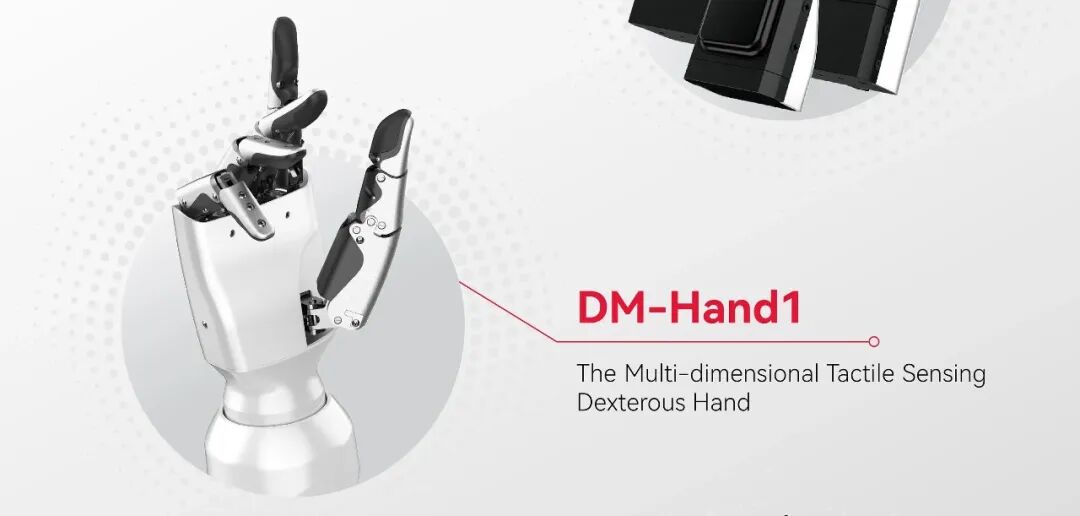
戴盟机器人孵化于香港科技大学研究团队,2023年正式运营,总部位于深圳,研发视触觉传感器、灵巧手、遥操作设备及操作模型。
其DM-Hand1把薄型视触觉传感器装进手指,通过接触表面的形变获取受力、纹理和软硬等信息;配套产品还包括DM-Tac传感器和DM-EXton遥操作系统。
2026年8月,戴盟宣布完成由蚂蚁集团领投的数亿元融资。据当时披露,其视触觉传感器已实现万片级出货,累计服务200余家客户,海外超过50家。同年,公司与中国移动共建“数采进家庭”网络,采集含触觉的交互数据。
07 灵巧智能:将灵巧手与工业交付结合
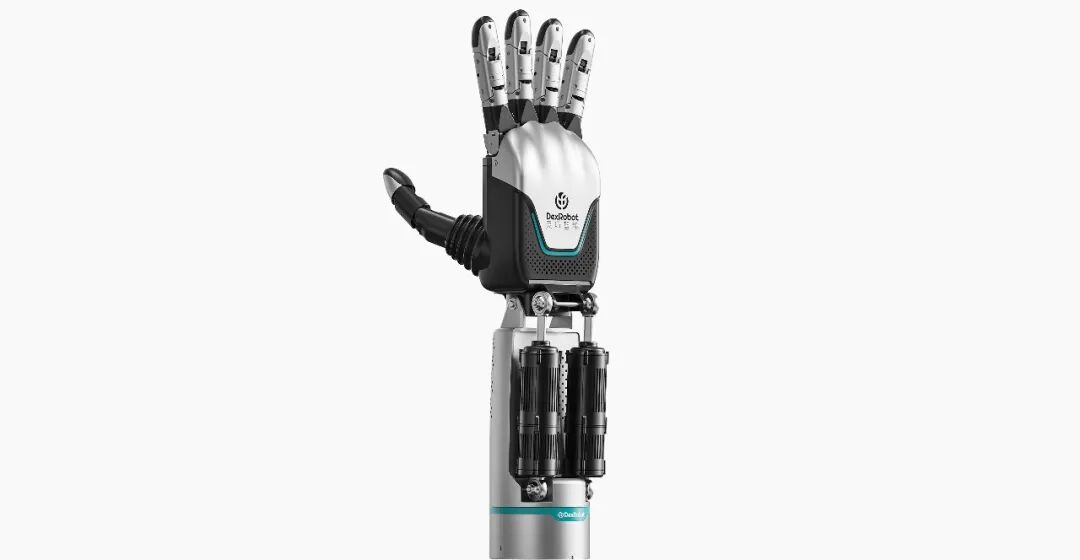
灵巧智能DexRobot由上海人工智能研究院培育孵化,成立于2024年,产品包括灵巧手、腕手系统和操作算法。
其DexHand021量产版采用19自由度绳驱仿生设计,融合多模态感知与微力控制;Pro版本进一步采用腕手一体结构,
2026年,公司完成数亿元A轮融资,并与上海电气集团控股的上海机电共同设立灵机壹动、灵机智联两家公司,总注册资本超过亿元。两家合资公司分别侧重核心零部件研发量产,以及工业方案集成、项目交付和市场开拓。
08 中科硅纪:把研究积累放进具体工序
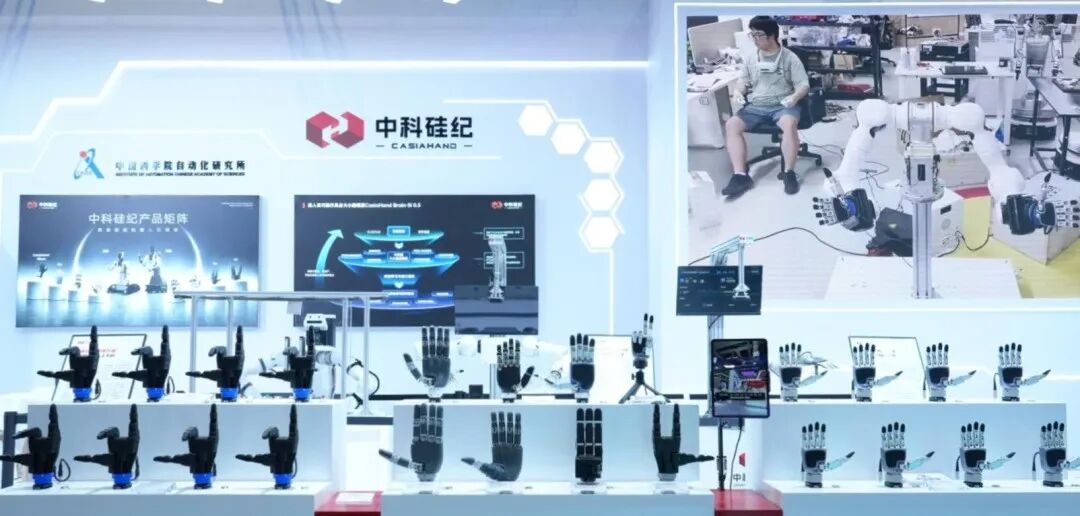
中科硅纪孵化自中国科学院自动化研究所相关团队,长期研发机器人上肢灵巧操作,产品包括灵巧手、仿人臂和操作机器人。
其CasiaHand形成M、X、G等系列,既包含五指产品,也有面向工业抓取的三指手。
2026年工博会上,公司展示了PCB混线抓取、机床上下料和高速分拣等方案。其中PCB方案将机械臂、灵巧手与视觉系统结合,完成电路板识别、抓取、转运及对针放置,应用目标包括多品种生产中的换线和夹具适配。
09 曦诺未来:用不同驱动结构适配不同任务
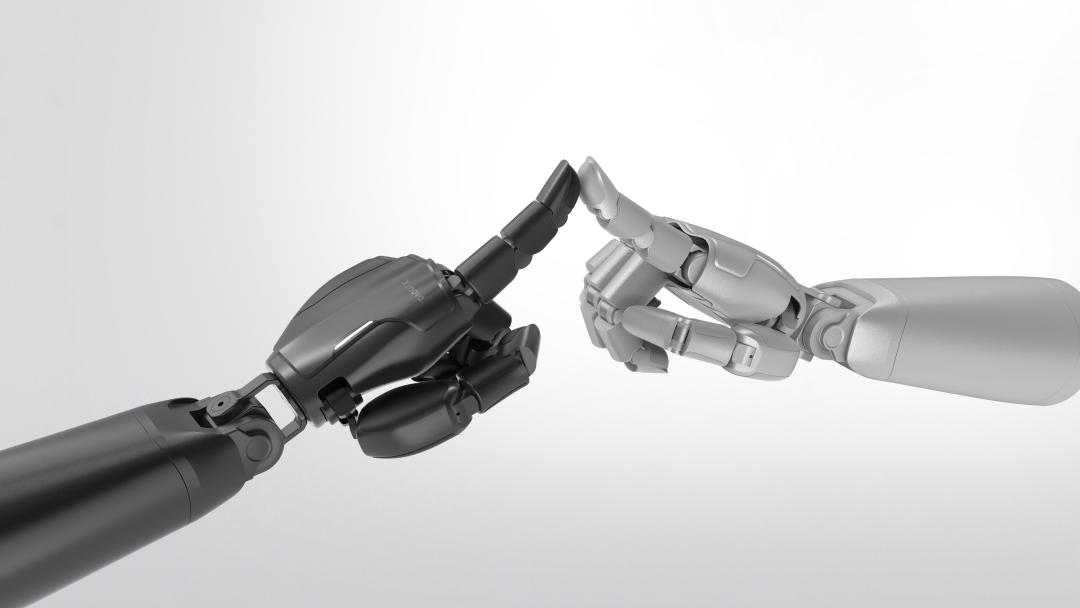
曦诺未来Xynova成立于2024年底,创始人兼CEO夏宇轩此前有硬科技投资经历。公司同时研发灵巧手、旋转关节和直线执行器,自研范围覆盖电机、电控、减速器和丝杠等部件。
2025年,公司推出腱绳驱动的Flex 1;2026年又推出腱绳与直驱结合的Flex 2,以及面向科研的22自由度Prima 1。
曦诺还建设了覆盖机加工、电机绕线、模组和整手装配的产线。2026年7月,公司宣布完成5亿元A+轮融资,由美团领投,蔚来资本、招商局资本等跟投,小米战投继续加注。
10 临界点:由整机内部团队走向独立供货
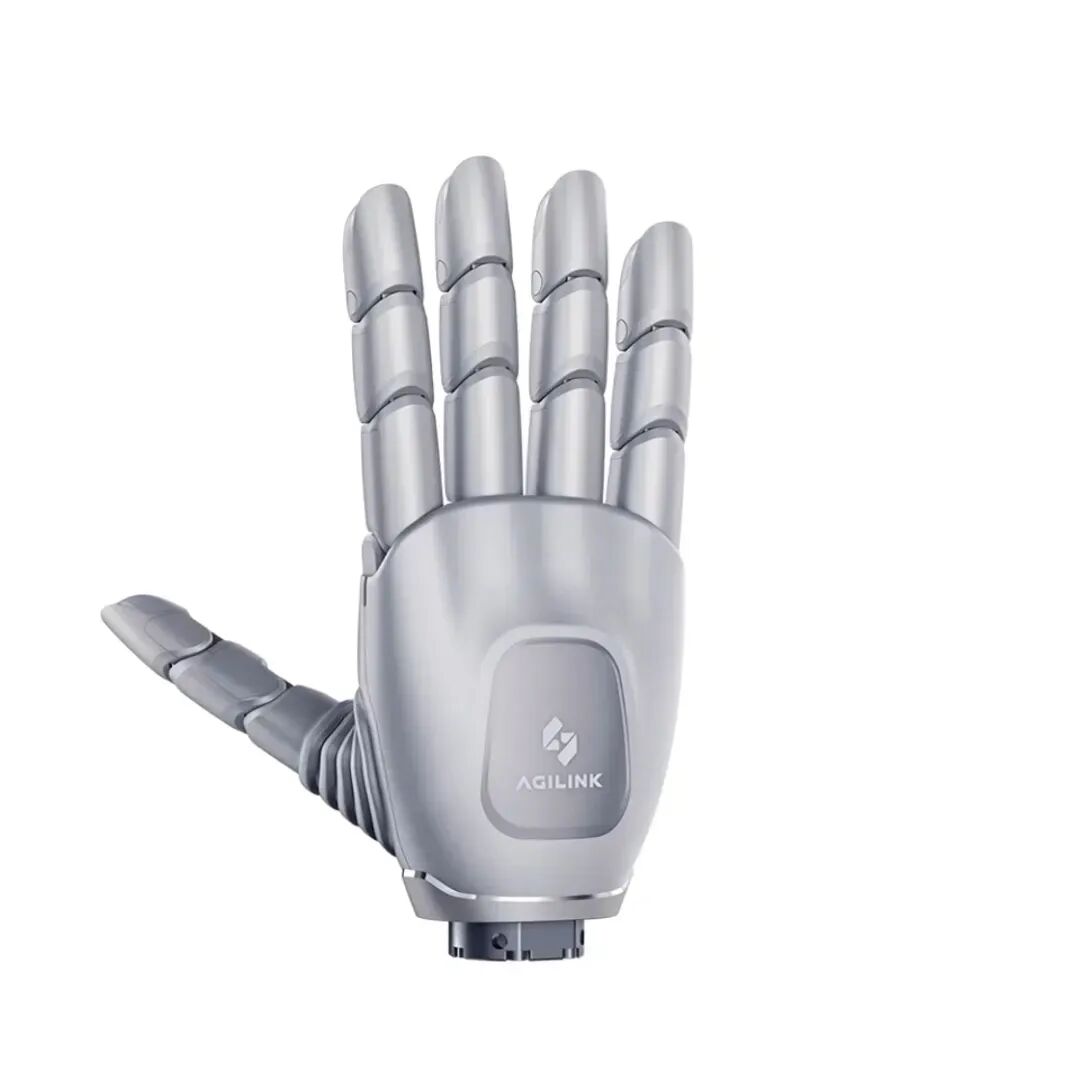
临界点AGILINK的灵巧手团队于2023年在智元机器人体系内组建,2026年1月开始独立运营。
OmniHand产品覆盖轻量通用型、全直驱与绳驱等路线。其中Ultra系列提供21个主动自由度的版本,Ultra-T采用绳驱方案,配套产品包括OmniGlove手套和OmniPicker夹爪。
2026年6月,临界点披露新一轮融资后的估值超过10亿美元;据公司9月底披露,OmniHand系列累计交付超过1.5万台。
11 舞肌科技:围绕高频控制与维护开发硬件
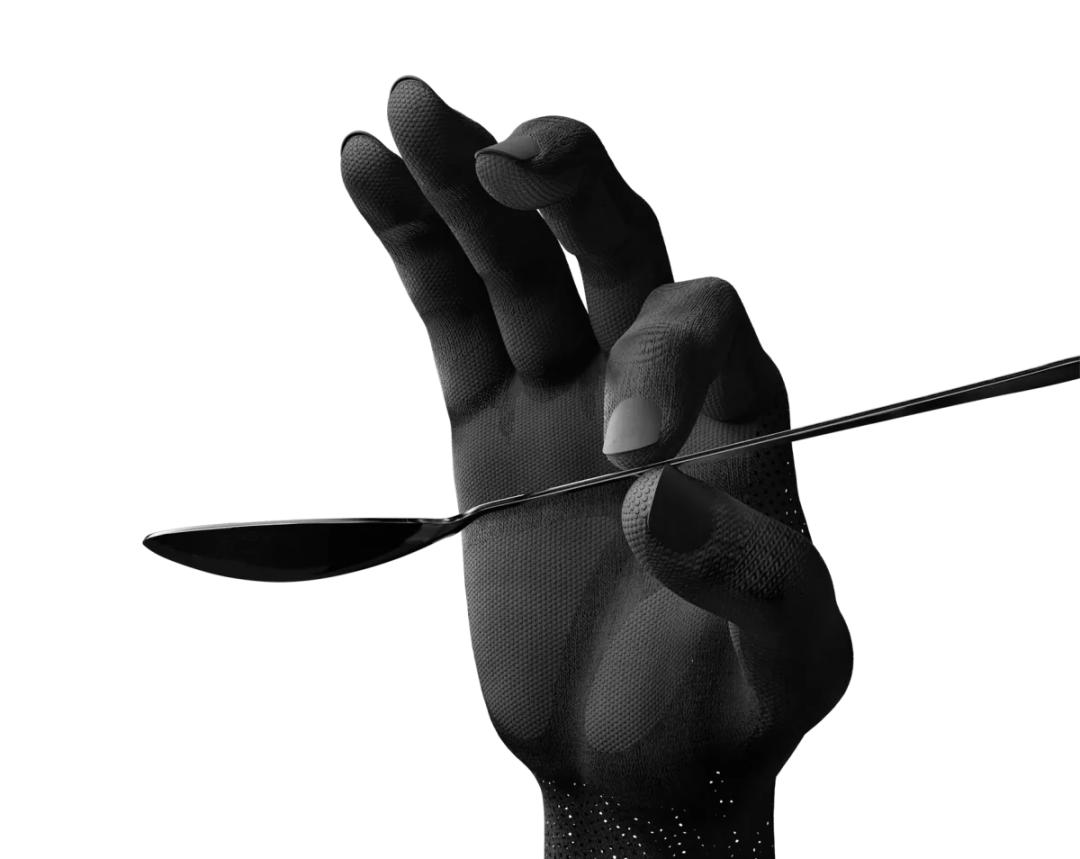
舞肌科技的产品包括Wuji Hand灵巧手、Wuji Glove数据手套,以及配套开发和仿真工具,服务机器人遥操作、数据采集与操作策略训练。
Wuji Hand 2采用20个主动自由度,官方提供20轴、1000Hz控制能力,并强调可反驱与模块化拆装。可反驱让手指在外力作用下顺应接触;模块化结构支持部件快速拆装和更换。
配套软件支持实时控制与动作映射,兼容自有手套等输入方式。提供仿真模型,支持在模拟训练后部署到真实硬件。
12 大寰机器人:五指手之外,也有三指物流方案
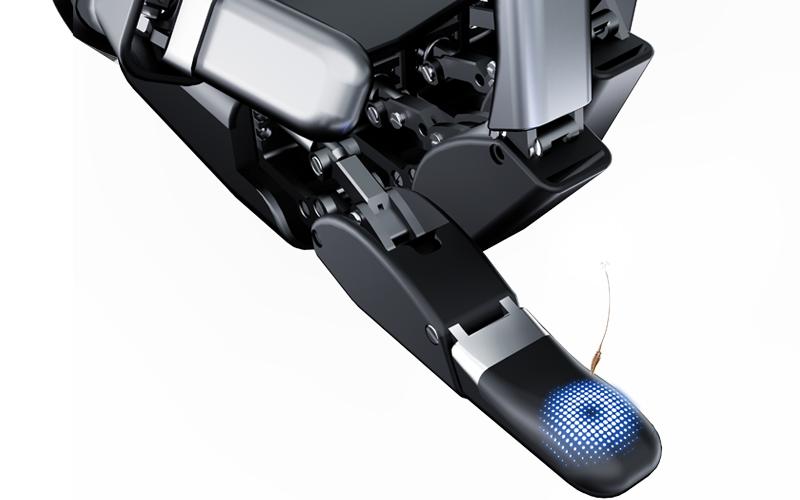
大寰机器人长期布局电动夹爪、电动执行器与精密力控,五指和三指灵巧手是其末端执行器产品线的一部分。
DH-5-6采用6个主动自由度、11个总自由度,可选配阵列触觉传感器,并提供碰撞缓冲等设计。标称抓取寿命达到百万次。
2026年世界人工智能大会上,大寰的UDH-3-7三指灵巧手被集成到7台极智嘉通用人形机器人上,展示周转箱搬运及香蕉、毛绒玩具、毛巾、袋装面包和零食分拣等任务。
13 雷赛智能:把驱动与控制部件做成整手
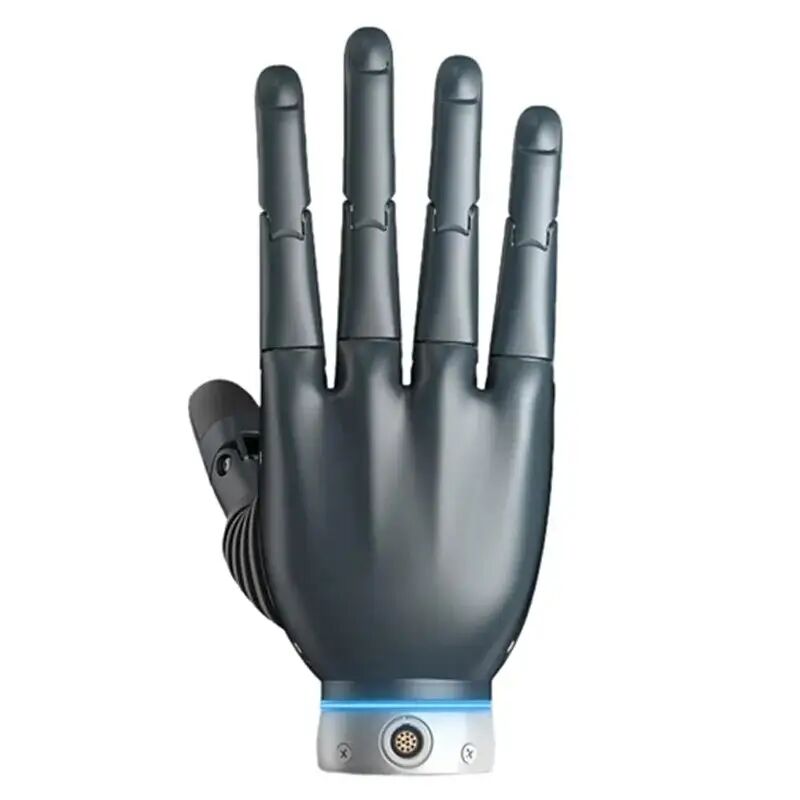
雷赛智能是一家以运动控制为主业的上市公司,灵巧手业务通过灵巧驱控推进。其已有技术覆盖电机、驱动器和控制系统,
代表产品DH116采用11个总自由度、6个主动自由度,内置无刷空心杯电机,采用蜗轮蜗杆传动。产品配置触觉感知,可反馈法向力、切向力及受力方向等信息。
配套方案同时包含电机、微型编码器、多合一驱动器及整手控制工具,支持EtherCAT等工业通信。公司还提供手部仿真模型和软件开发资料。
14 兆威机电:从微型传动部件延伸到整手
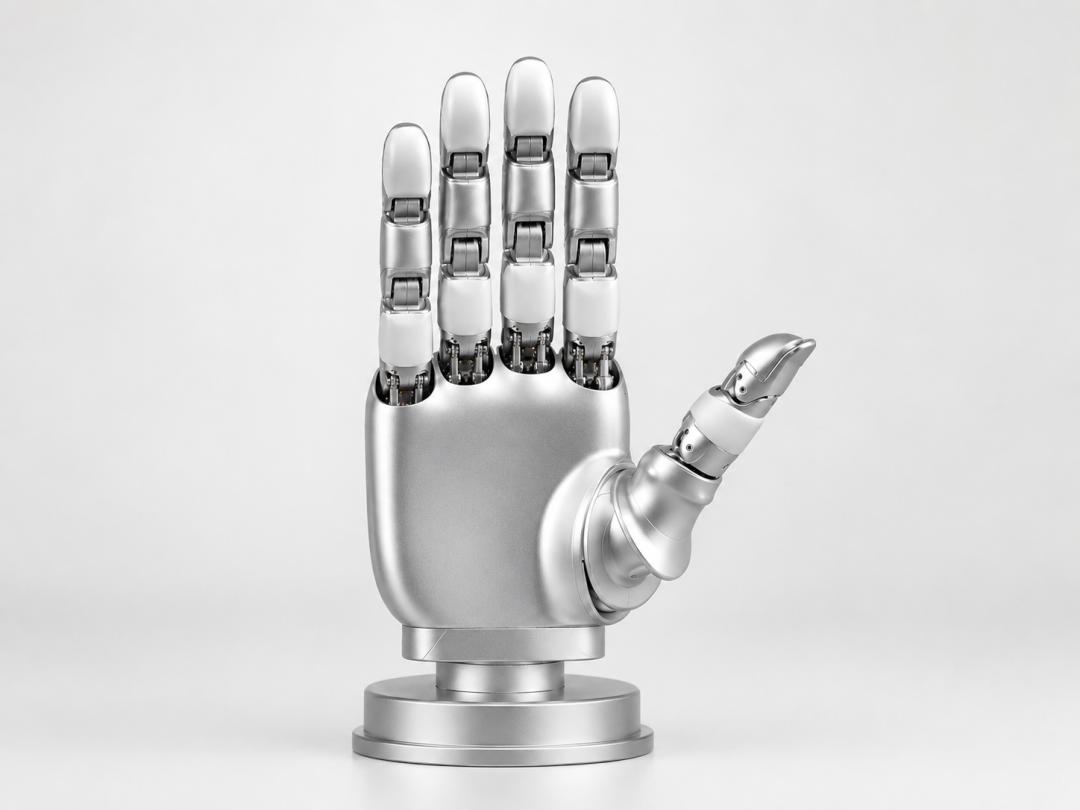
兆威机电成立于2001年,长期从事微型传动、驱动和电控系统研发制造,目前通过旗下兆威灵巧手开展ZWHAND业务。
其产品包括B06、B20和B21等。B06使用6个内置电机配合连杆机构;2026年展示的B21采用21自由度仿生结构,整手重量约700克,并集成触觉传感,面向精细操作和机器人本体集成。
公司在2025年报中披露,灵巧手批量化生产工作持续推进,其机器人产品同时包含核心驱动模组与完整灵巧手。微型电机、传动和电控的开发由同一制造体系支持。
15 灵掌机器人:将手部操作带入特种作业
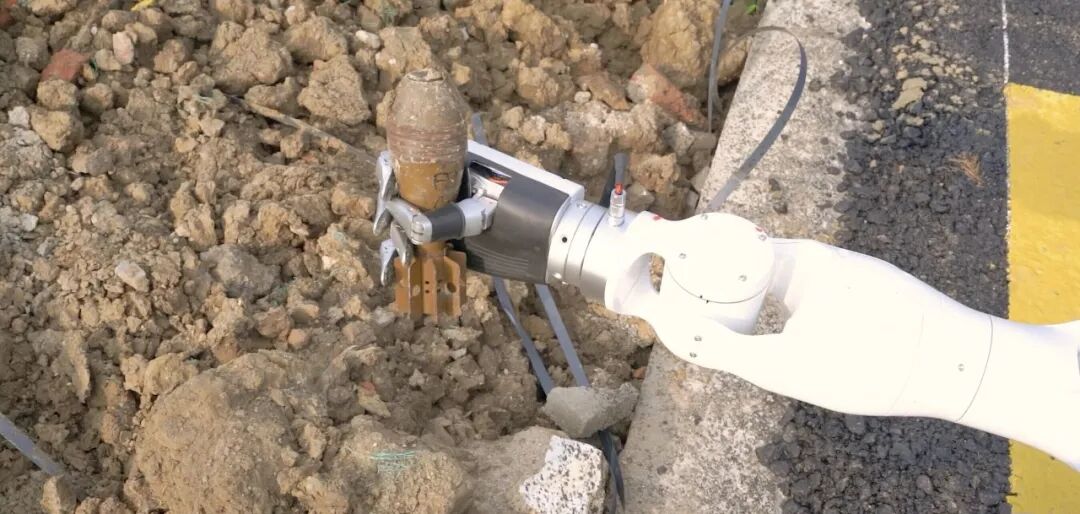
灵掌机器人成立于2024年,总部位于无锡,聚焦工业灵巧手和操作系统,并将产品与机械臂、移动平台组合。
其LZ-Pro V2采用11自由度结构,其中6个主动、5个从动。配套提供通信协议、控制软件和集成资料,
2026年7月,公司披露与无锡公安“智甲战队”完成防爆演练,将自研灵巧手、机械臂与机械狗组合,执行远程抓取和转移任务。8月,灵掌完成数千万元天使轮融资,投资方包括凯龙高科、无锡未来天使基金和遨博智能等。
16 钧舵机器人:由工业夹爪走向手眼融合
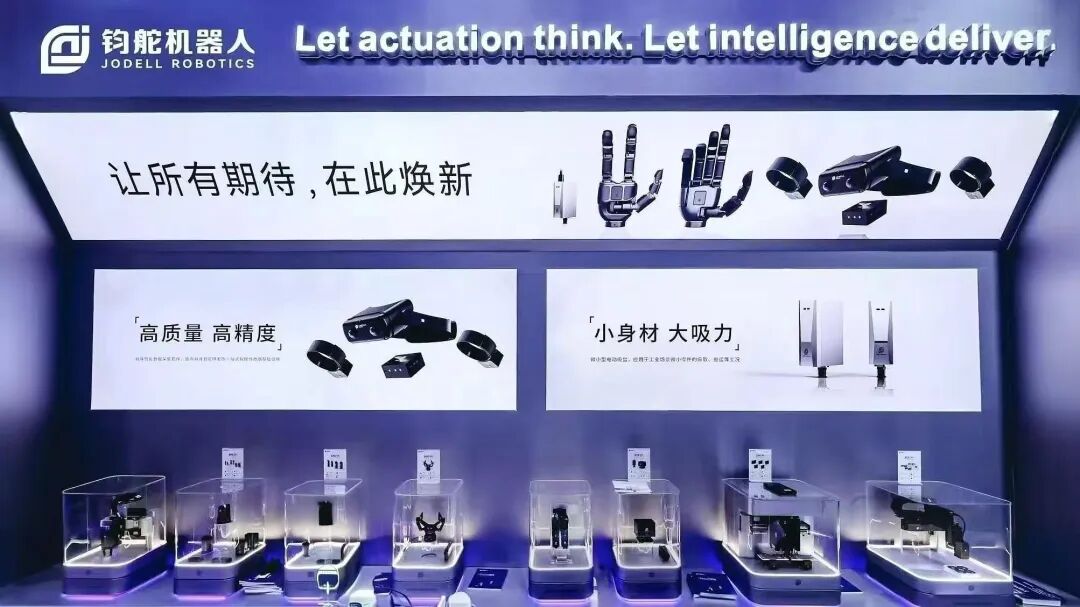
钧舵机器人长期研发电伺服末端执行器,产品包括平行夹爪、旋转夹爪、电动吸盘和多指灵巧手,原有客户需求涉及医疗自动化、3C、锂电及半导体等行业。
其五指产品可调整抓握力度,并支持在手指配置三维力触觉传感器,用于获取工件接触与受力信息。
2026年工博会期间,钧舵展示了“贝多芬”系列灵巧手。据视觉方案供应商芯明披露,该产品具有22个自由度,掌心集成图像与深度感知,使用其dTOF与RGB融合方案,在抓取位置补充近距离视觉信息。
17 宇树科技:在整机之外建立多种手部产品
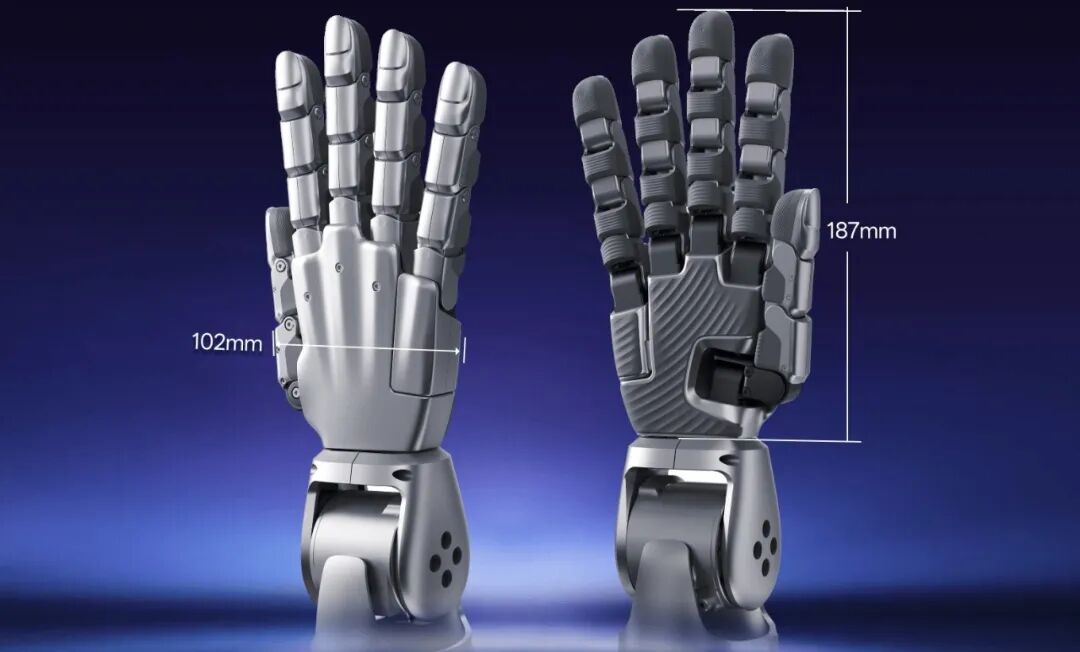
宇树科技的末端产品覆盖三指、五指等形态,包括Dex3-1、Dex5-1和Dex5-S,可与其人形机器人等平台配套。
Dex5-S提供22个自由度和22个电机,其中拇指、小指各有5个自由度。小指增加旋转运动,配合其他手指完成不同抓握姿态;整手还加入冲击保护结构,降低关节受极限外力冲击时的损伤。
按官方参数,Dex5-S重量约620克,单手负载可达2公斤,持续作业负载为1公斤,并提供不同触觉配置。
18 星动纪元:围绕示范数据调整手部结构
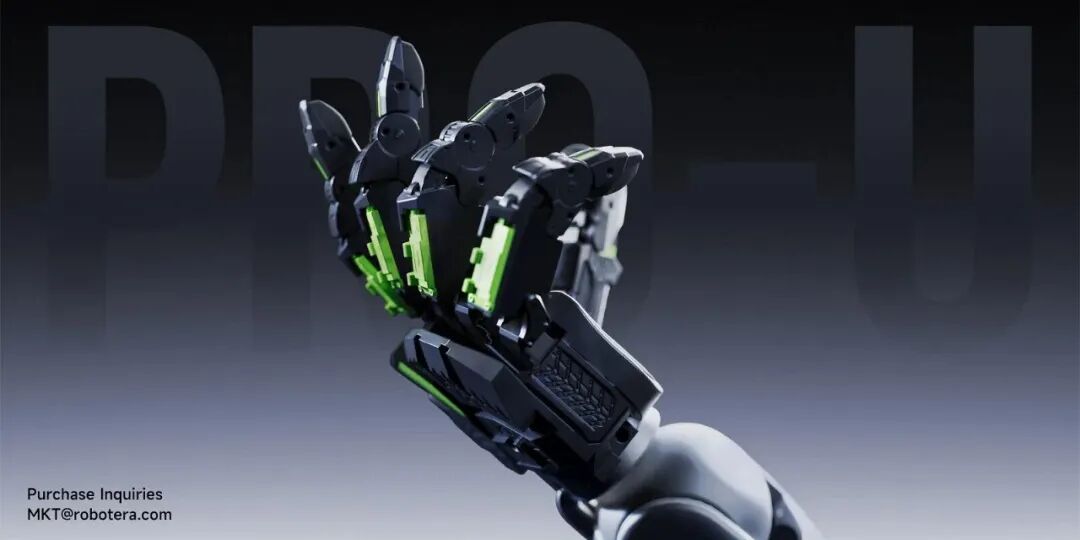
星动纪元同时研发机器人整机、XHAND灵巧手和具身模型。其XHAND 1 PRO提供21个主动自由度、全手触觉及多种遥操作支持,
2026年11月16日推出的XHAND 1 Pro-U则采用16自由度结构,围绕英伟达GEAR实验室DexUMI外骨骼调整关节对应关系、拇指位置和掌侧触觉,便于人类示范动作映射到机器人手上。
公司披露,该手用于GR00T 2相关演示,任务包括制作香蕉酸奶、舀取谷物及划火柴点灯等多步骤操作。首批商业订购限量40只。
19 Shadow Robot:长期参与机器人灵巧操作研究
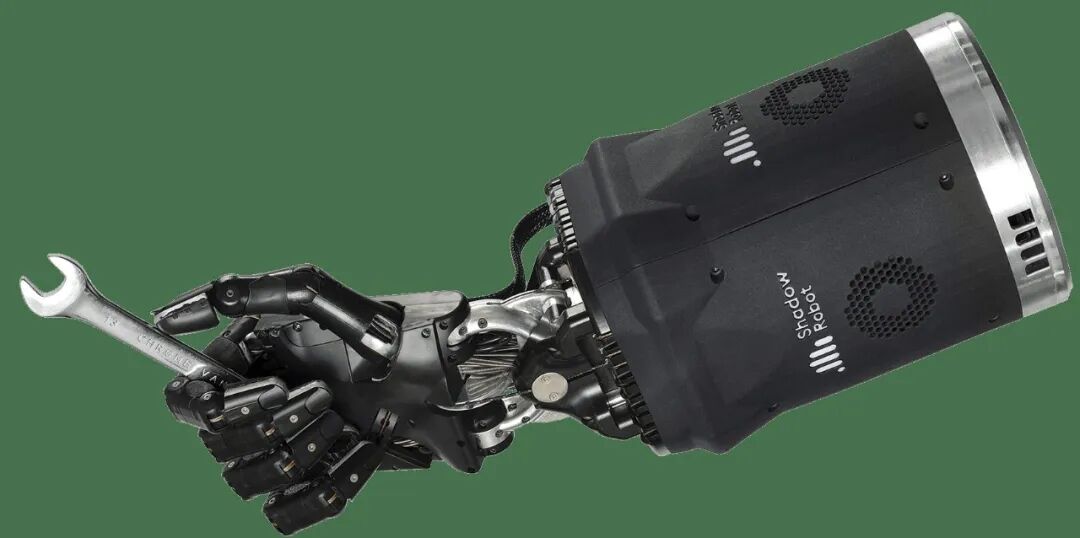
英国Shadow Robot的经典Shadow Hand采用腱绳传动,拥有20个主动驱动自由度和24个关节,并提供触觉指尖、力控制和遥操作配套。
2019年,OpenAI公布机器人单手解魔方研究时,使用的硬件即包括Shadow灵巧手。该项目将仿真训练与真实手部操作连接。
2024年,Shadow与Google DeepMind合作开发的DEX-EE对外发布。它采用三指、12自由度结构,重点提高耐用性、触觉反馈和维修便利性,适应机器学习实验反复试错。
20 Wonik Robotics:与Meta合作推进触觉手
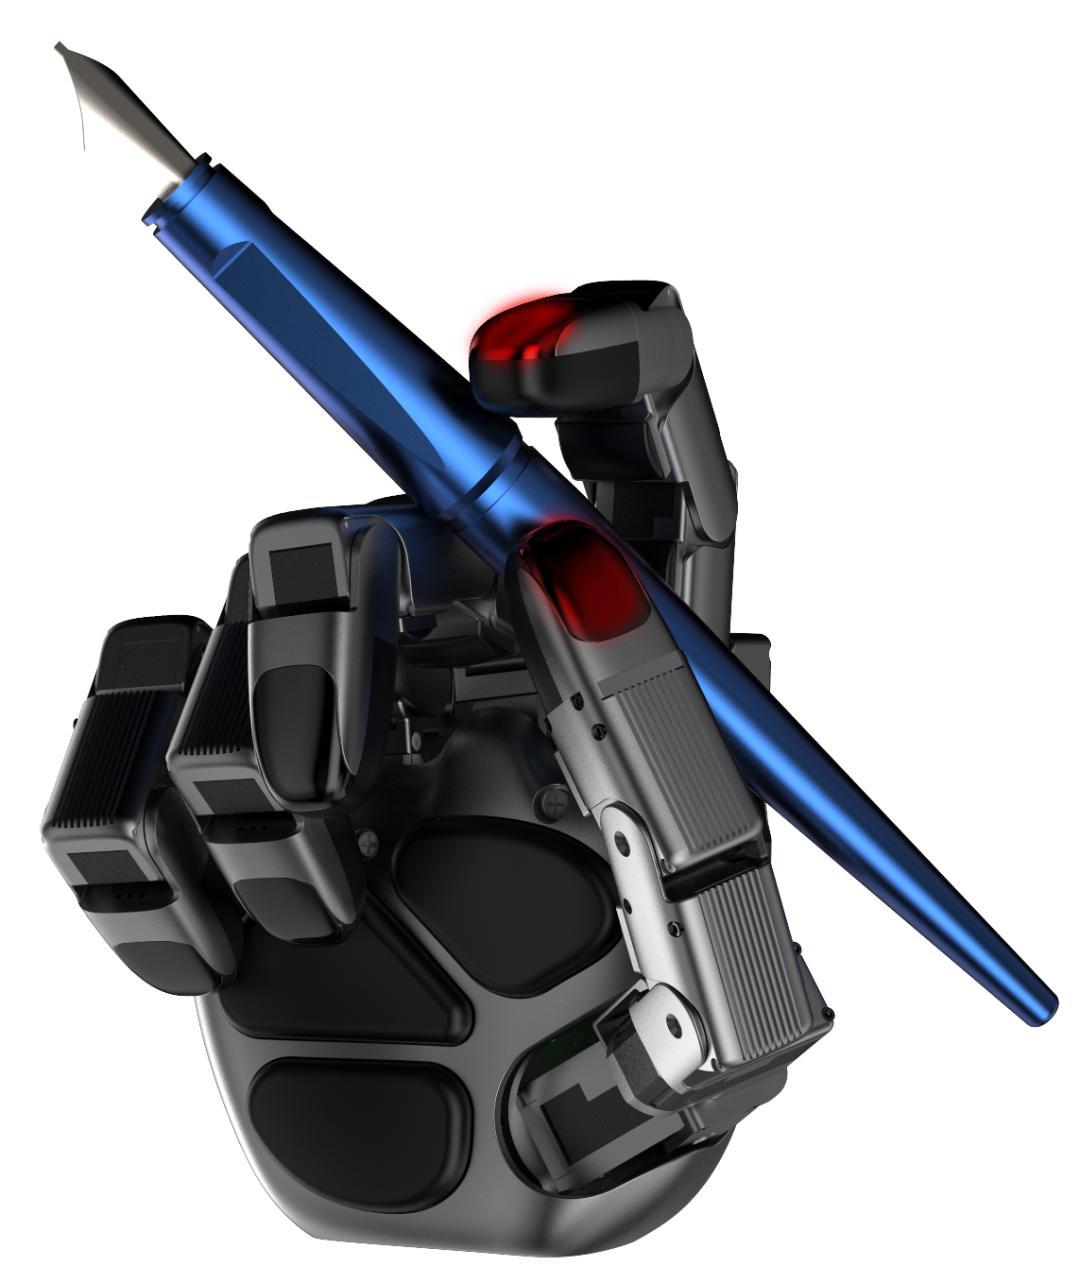
韩国Wonik Robotics的Allegro Hand长期面向机器人研究,经典V4采用四指、16个主动自由度,可用于抓取控制和掌内操作实验。
2024年10月,Meta宣布与Wonik合作,基于Digit Plexus平台开发集成触觉传感的新一代Allegro Hand,由Wonik负责制造与分销。
2026年9月,Wonik发布五指20自由度的Allegro Hand V6 F,在指尖、指关节和掌部配置压力感知,支持电流或位置控制。
21 SCHUNK:以工业末端经验开发五指系统
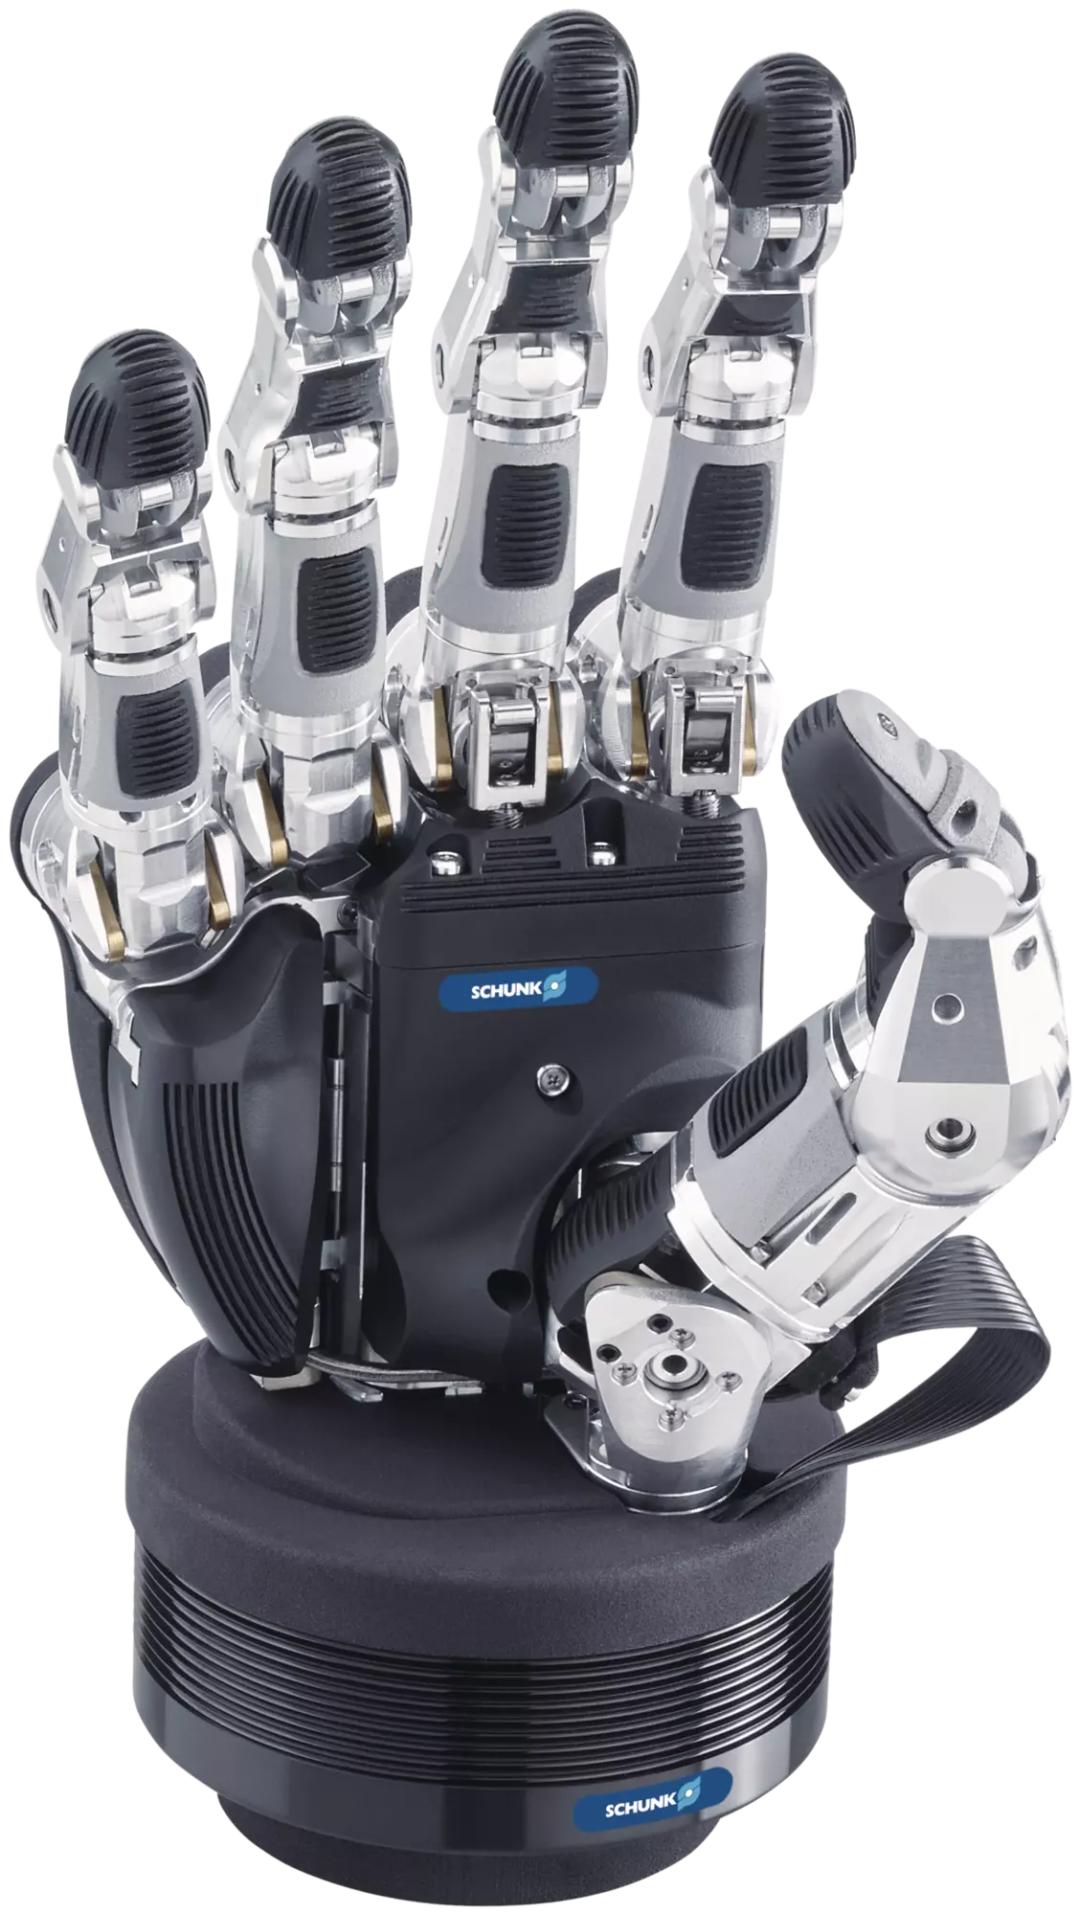
德国SCHUNK的业务覆盖工业夹持、抓取和机器人末端系统,SVH是其仿人五指伺服电动手,提供左右手版本,可配置双手操作。
SVH由9个驱动单元控制五指,将控制器和功率电子系统集成在腕部,抓取表面采用弹性材料。24伏供电与紧凑结构也便于移动平台集成。
在系统连接上,SVH配有与换手装置连接的接口,通过连接部位传输通信和供电;公司还提供开源驱动,支持接入机器人软件平台。
22 PSYONIC:从康复产品拓展到科研客户
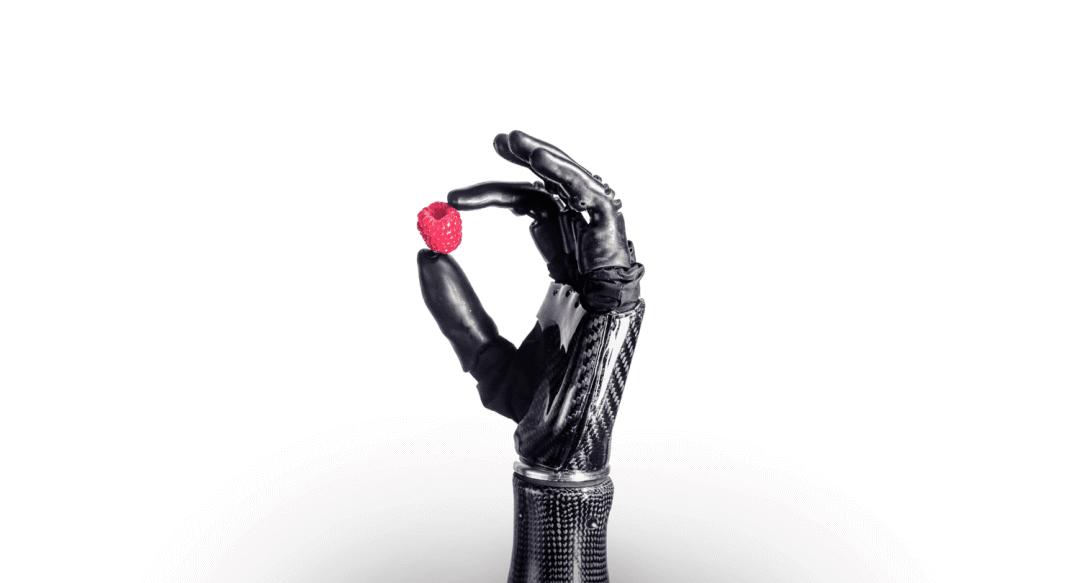
美国PSYONIC由Aadeel Akhtar创办,其Ability Hand于2021年在美国推出,最初面向仿生假肢用户,强调抗冲击、柔顺手指与触觉反馈。
随后,公司推出科研版本,开放电机和传感器接口。机器人版本包含6个无刷电机,可控制力矩、速度及位置,并读取6组编码器和30个触觉传感器的数据。
PSYONIC在发布科研版本时披露,早期研究客户包括Meta、NASA、Apptronik和Sanctuary AI。
23 qbrobotics:用柔性结构降低控制复杂度
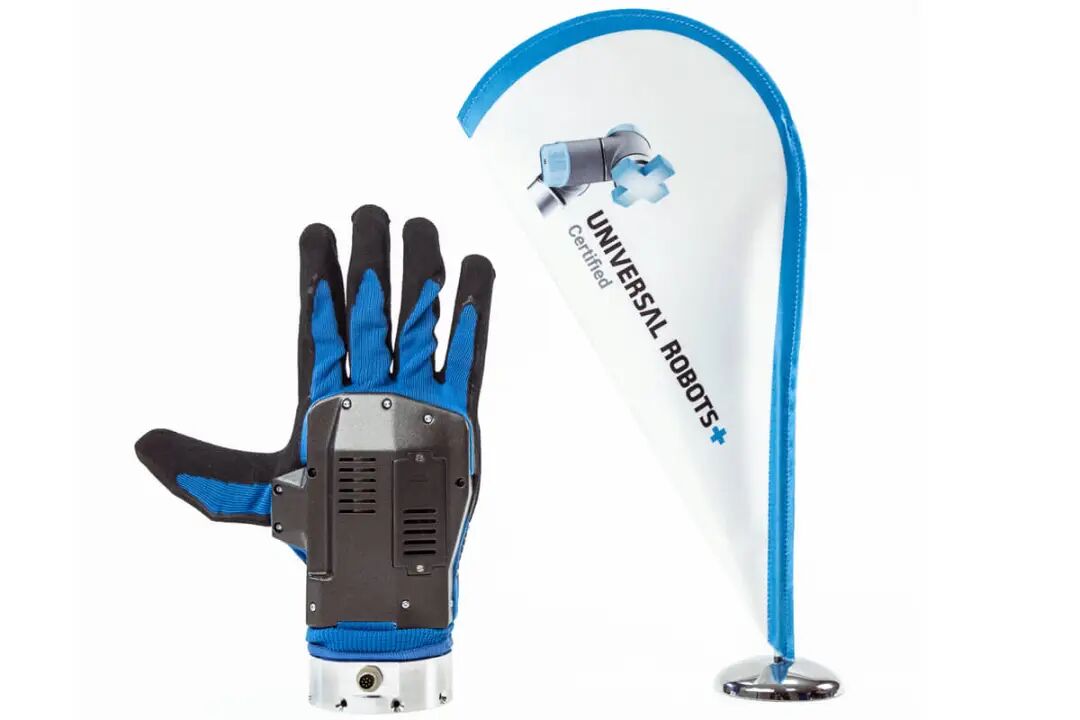
意大利qbrobotics成立于2011年,源自比萨大学和意大利技术研究院的科研成果转化,产品包括软体机器人手、夹爪和可变刚度执行器。
代表产品qb SoftHand Research具有19个机械自由度,但只用1个电机驱动。它通过协同运动和柔顺关节适应物体外形,关节在一定外力作用下可以脱位并复位。
2018年,公司开始推进工业业务,服务协作机器人产线。其产品目录现包括Research、Industry和SoftHand+等,应用覆盖科研、协作抓取以及假肢和康复研究。
24 TESOLLO:把多指手装到不同双臂平台
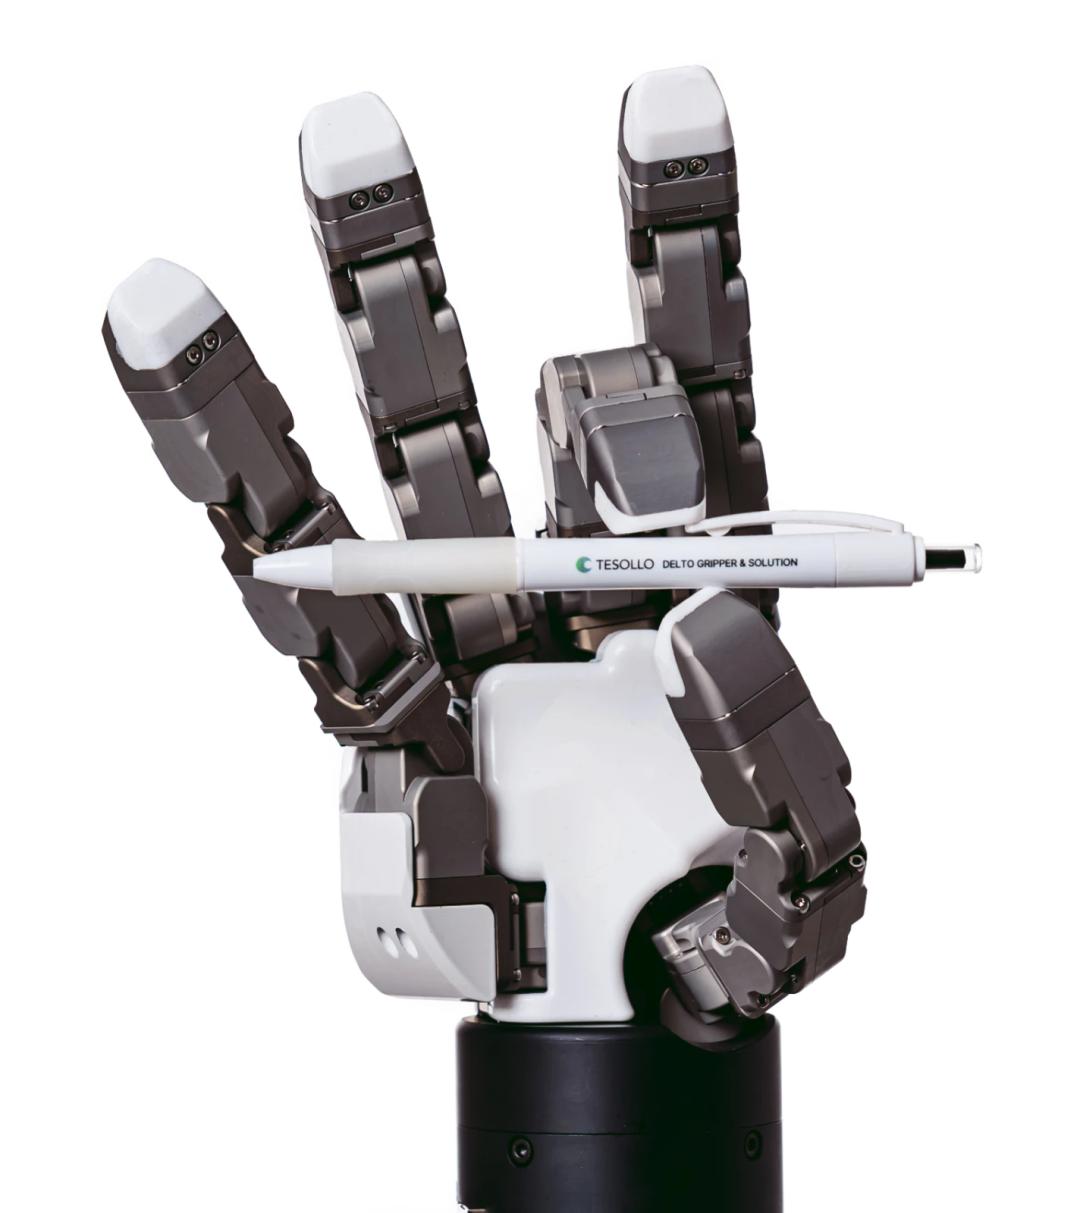
韩国TESOLLO成立于2019年,围绕自研一体化执行器开发多指夹爪和仿人手,产品从两指覆盖到五指。
DG-5F-M和DG-5F-S均提供20个可独立驱动的自由度,每根手指包含4个主动关节。前者侧重关节输出与抓握负载,后者侧重减重和人形机器人集成,并采用标准化关节模块组织制造与维护。
2025年Automation World前,TESOLLO与达明机器人公布了搭载DG-5F的双臂抓取方案;同时与现代机器人合作展示非标准物体抓取。
25 Seed Robotics:围绕认知研究发展手部产品
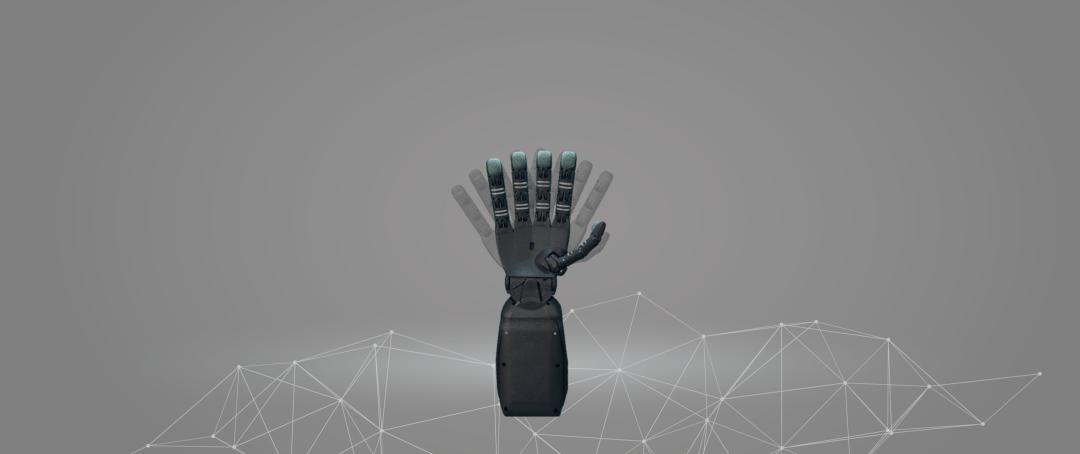
Seed Robotics成立于2015年,2020年迁至葡萄牙里斯本,主要服务人工智能、神经科学、心理学和认知科学研究。
其RH8D拥有19个机械自由度、8个执行器,驱动装置集成在手部单元内;另有儿童尺寸的RH6D和紧凑型末端产品,配套位置、电流等反馈及技术文档。
2019年,公司与早期客户德国汉堡大学合作制造开源人形机器人NICO,并提供完整装配的研究平台。2020年,它又推出FTS触觉压力传感器系列。
26 Sharpa:从触觉手延伸到训练参考平台
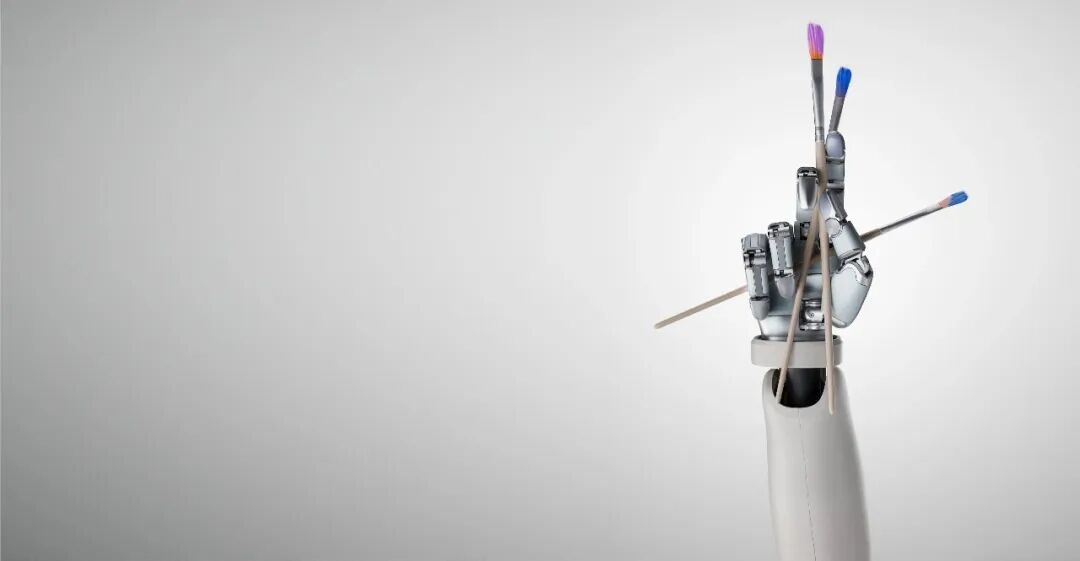
新加坡Sharpa以Wave系列灵巧手切入灵巧操作,并逐步推出操作机器人、数据手套和CraftNet操作模型。
2026年6月,公司宣布其Wave五指手被用于英伟达Isaac GR00T参考人形机器人方案,与宇树H2 Plus本体、Jetson Thor计算平台和训练工具配套,面向研究机构和机器人开发者。
9月发布的W02提供21个主动自由度,指尖使用视触觉阵列,手部其他区域配置电子皮肤。同期推出的AE01外骨骼手套可反馈指尖接触与抓握状态。
27 特斯拉:手部仍是Optimus的重点工程
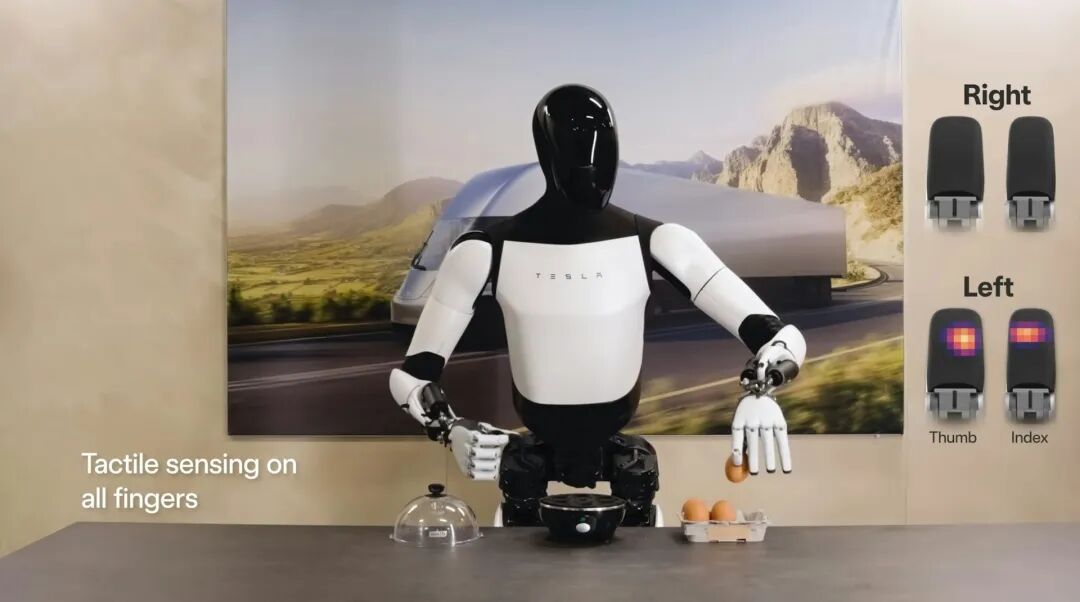
特斯拉将灵巧手放在Optimus整机体系内开发,研发涉及腱绳传动、微型机构、触觉传感、控制与固件,以及后续制造工艺。
2026年10月的三季度财报电话会上,管理层仍将手部列为Optimus需要重点调整的部分,讨论涉及手指设计、耗能与可靠性。
特斯拉三季度更新将加州Optimus项目列为早期爬坡,德州项目列为建设中。手部的制造工作也包括绳索构造、锚固、走线,以及皮肤和保护手套等部件的集成。
28 Figure:把手部感知接入全身控制模型
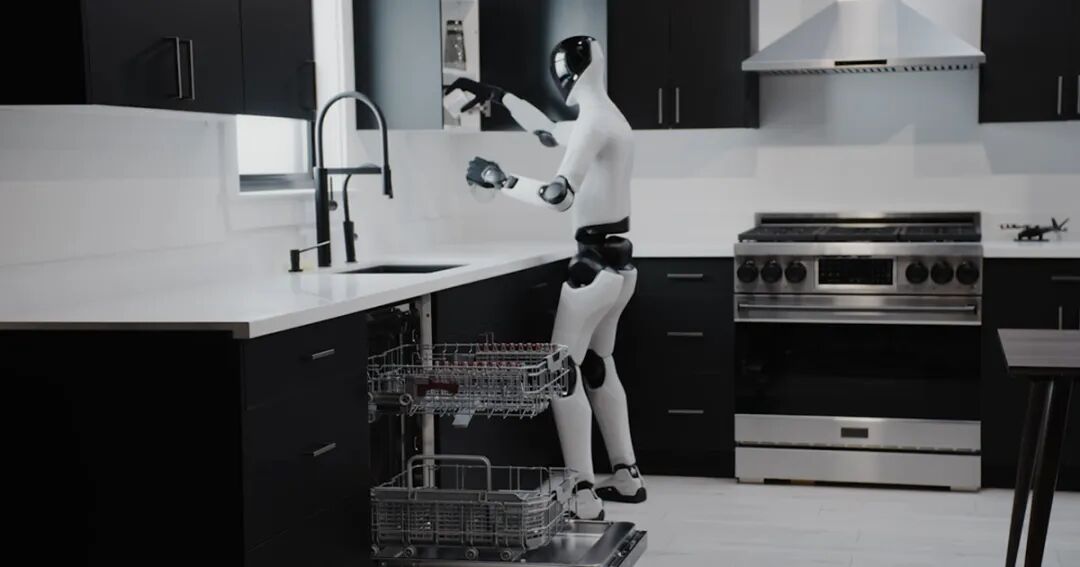
美国Figure将手部机构、感知和控制模型共同开发。Figure 03在掌部加入摄像头,并在指尖配置触觉传感,用于补充头部视野被手或物体遮挡时的信息。
2026年1月公布的Helix 02将视觉、触觉和全身状态接入控制系统。公司展示了一段约4分钟的连续任务:机器人走到洗碗机前,取放餐具,再将物品放进橱柜,过程中结合移动、平衡与双手操作。
在精细任务中,Figure还展示了取出单颗药片、控制注射器推杆和分拣小型金属件等动作。掌部视觉辅助定位,触觉确认接触并调节力度。
29 Sanctuary AI:持续开发液压驱动路线
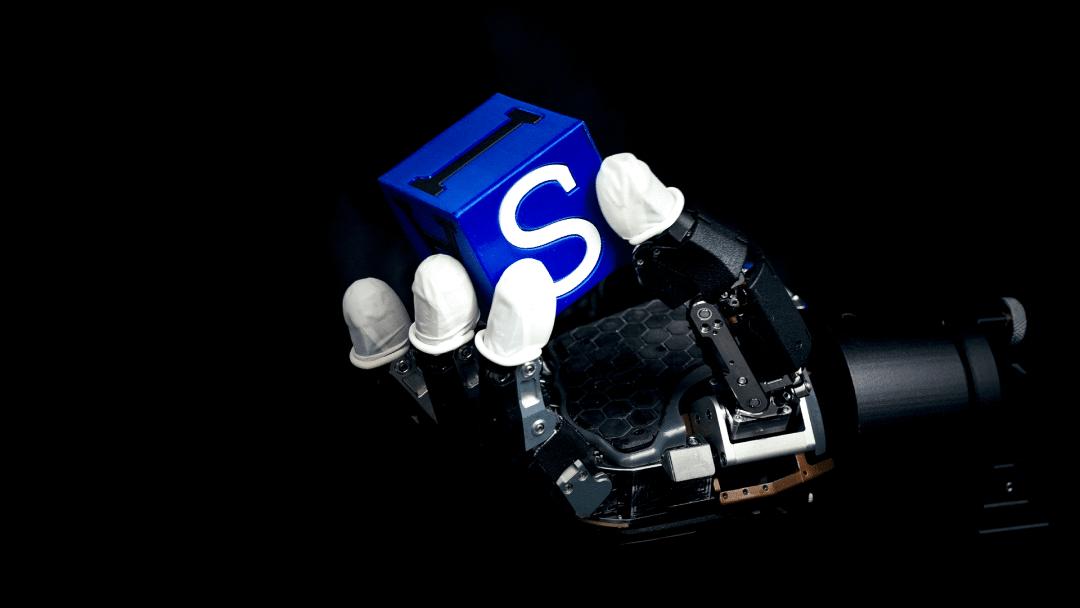
加拿大Sanctuary AI自2018年起研发机器人灵巧操作,其手部采用微型液压驱动,技术工作覆盖执行器、阀控、触觉与遥操作。
公司当前展示的液压手为17自由度,强调输出、静态负载保持和持续工作,并公布了触觉、掌内操作及强化学习策略迁移演示。官网将该手部产品列为研发阶段,计划进入试点。
应用探索也包括零售。2023年,Sanctuary曾披露与Canadian Tire旗下Mark's门店完成一周机器人试点,任务涵盖拣货、包装、贴标和折叠等。
30 1X:围绕家庭接触与制造开发腱绳手
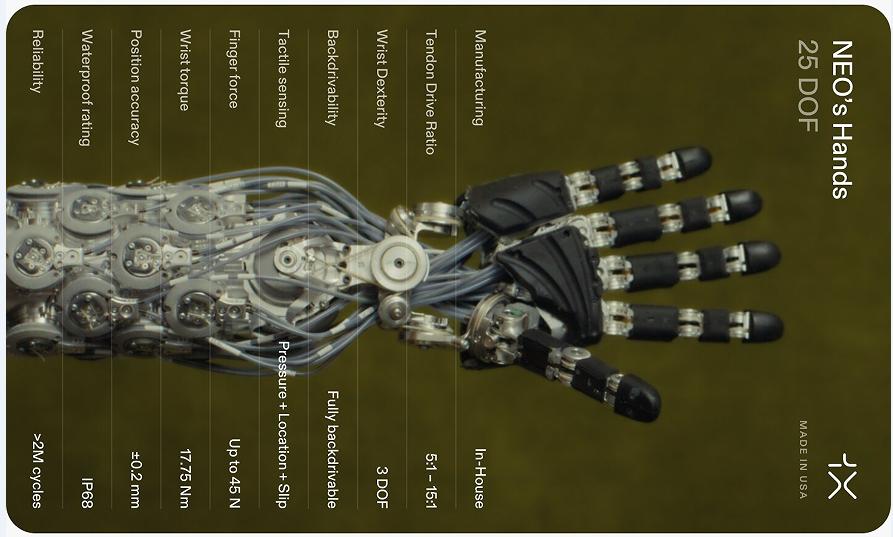
1X为NEO开发的新版手部系统采用腱绳传动,将电机布置在前臂,通过绳索驱动手指,降低末端重量,并保留可反驱能力。
公司公布的25自由度包含手指和手掌的22个主动自由度,以及腕部3个自由度。系统集成接触与滑移感知,采用防水设计,应用方向包括厨房、清洁、开门和工具操作。
制造进展方面,1X在2026年的手部技术介绍中披露,已有数百只手从专用产线下线,并称该产线具备年内生产1万只手的能力。公司还自研腱绳材料、电机和触觉部件。
把这30家企业放在一起,灵巧手产业的分工已经相当具体。
因时、雷赛和兆威等企业将精密驱动与运动控制能力向整手延伸;强脑、傲意和PSYONIC将仿生假肢技术用于机器人;帕西尼、戴盟和Sharpa把触觉作为产品的重要组成;特斯拉、Figure、宇树和1X则把手部能力与整机一同开发。
产品也没有收敛为同一种形态。三指、四指和五指仍然并存,电机、腱绳、连杆和液压各有企业投入。有人增加独立运动的关节,有人用较少的电机完成自适应抓取,还有人重新安排手与前臂的驱动结构。
这些差异最终都要接受实际任务的检验。零件能否捏稳,接触后能否及时调力,连续工作多久需要维护,更换手指是否方便,都会影响客户是否继续使用。
灵巧手已经有了足够多的产品选择。接下来的竞争,会越来越具体地落到每一次抓取、每一段连续作业,以及每一次交付上。
本文来自微信公众号“芯智能头条”,作者:绵绵,36氪经授权发布。
















