腾讯机器人「一号员工」的具身公司,刚刚融了10亿
这融资速度,放在具身智能圈里,确实少见。
半年4轮,估值从百亿窜升到150亿元。
星尘智能刚刚官宣的进展,再次把大家的关注拉回这家创立3年多的机器人公司。
但这家公司真正值得关注的地方,并不只是钱。
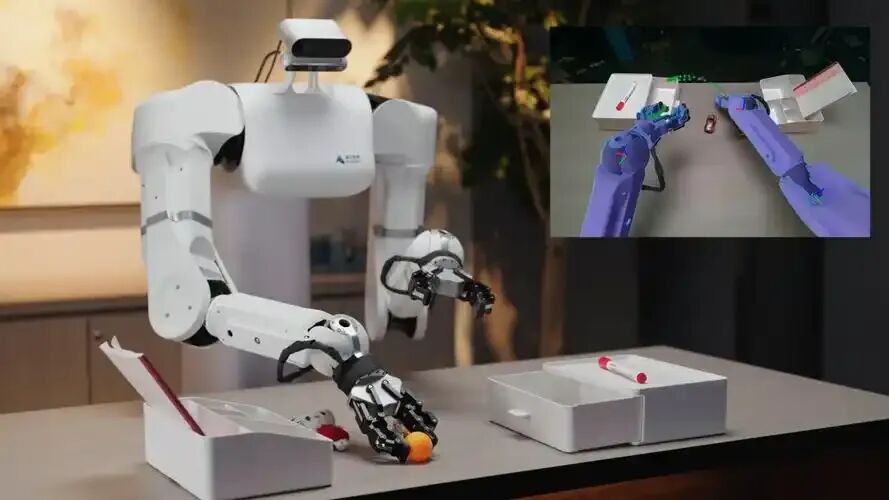
背后,是腾讯Robotics X实验室早期核心成员创业;路线,是少数派的绳驱机器人;目标,则是把AI模型、机器人身体和真实任务数据连接起来。
2022年成立至今,星尘智能正在成为国内具身智能创业公司里,一个越来越独特的样本。
星尘智能融了10亿
星尘智能刚刚官宣,完成新一轮约10亿元人民币融资,投后估值达到150亿元。
参与本轮融资的机构包括投控东海、洪泰基金、宁海兴泰合基金、善恒资本等,老股东先沐资本继续追加投资。
往前看,今年6月,星尘智能刚完成B轮系列融资,估值突破100亿元。短短几个月时间,公司估值进一步提升。
如果把时间线拉长,会发现星尘智能融资节奏一直比较密集:
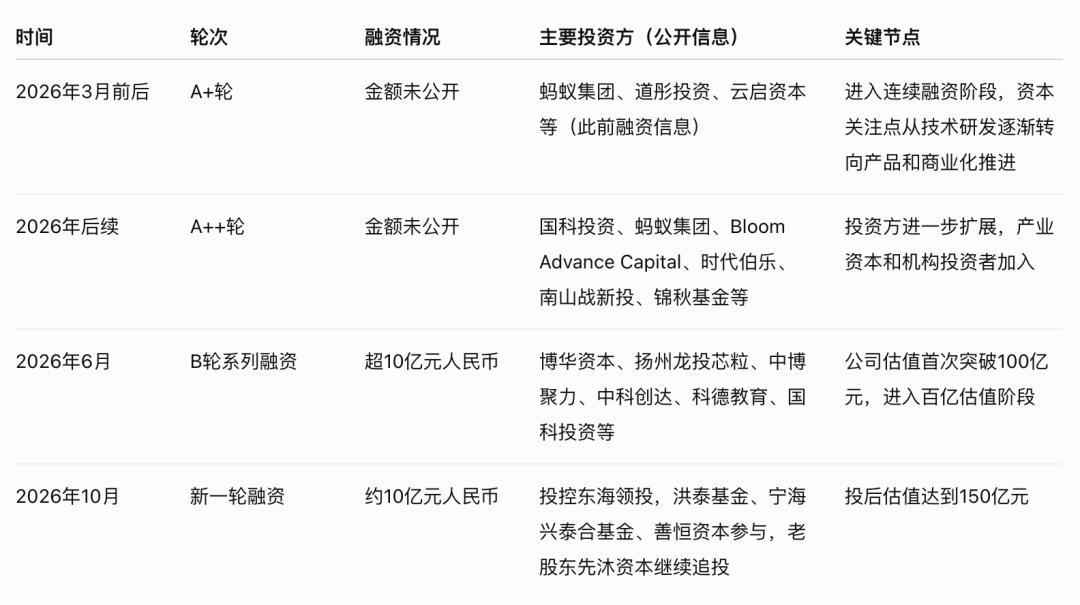
2026年以来,星尘智能大约半年内完成4轮融资,从A+轮、A++轮到B轮系列融资,再到最新一轮10亿元融资,估值从百亿以下/早期阶段逐步进入150亿元区间。
投资方结构的变化,也反映出市场关注点正在发生变化。
早期机器人创业,资本更多关注技术方向和团队背景;随着行业进入下一阶段,机器人本体能力、制造能力以及真实场景落地,开始成为新的考量因素。
而星尘智能的融资故事,背后真正对应的是它选择的一条技术路线。
谁是星尘智能?腾讯机器人“一号员工”的创业公司
星尘智能的故事,要从腾讯Robotics X说起。
2022年底成立时,具身智能还没有成为今天这样的热门赛道,但星尘智能创始团队已经在机器人领域积累多年。
创始人来杰此前参与过百度小度机器人项目,之后加入腾讯Robotics X实验室,是该团队“一号员工”,长期参与机器人系统、运动控制和智能硬件相关研发。
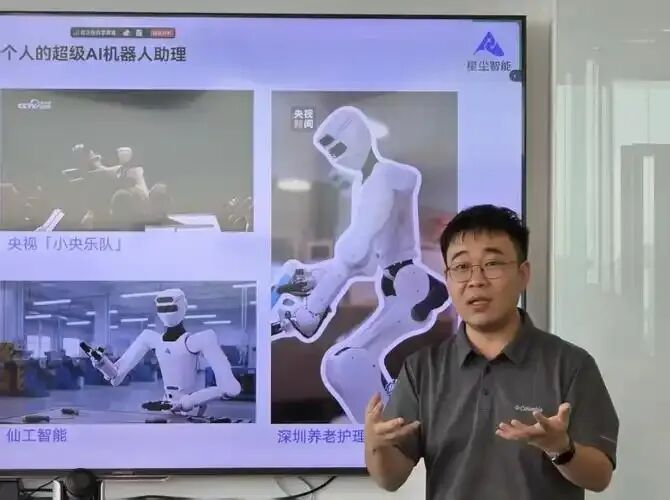
这段经历,也影响了星尘智能后来的创业方向。
相比近年来一些从大模型切入机器人的创业公司,星尘智能更早关注机器人本体和控制系统。原因在于,具身智能真正进入现实环境后,模型理解任务只是第一步,机器人还需要拥有能够执行任务的身体。
面对的难题,不只是能否生成动作,更是能否在复杂环境中稳定完成连续任务。
星尘智能选择切入的方向,就是机器人身体设计,最具辨识度的技术路线,是绳驱机器人。
目前人形机器人中较常见的方案,是电机直接驱动关节。这类结构经过工业机器人多年验证,控制体系成熟,也是当前行业主流路线。
绳驱则采用另一种思路:通过绳索传递动力,让驱动部分和关节结构分离,整体结构更接近人体中肌肉、肌腱和骨骼之间的关系。
这种设计的一个优势,是可以降低关节重量,提高机器人的运动灵活性和柔顺性。对于未来需要处理复杂物体的机器人来说,柔顺性意味着更好的接触控制能力。例如抓取玻璃杯、衣物等物体时,机器人需要根据接触反馈调整力度,而不是简单执行固定动作。
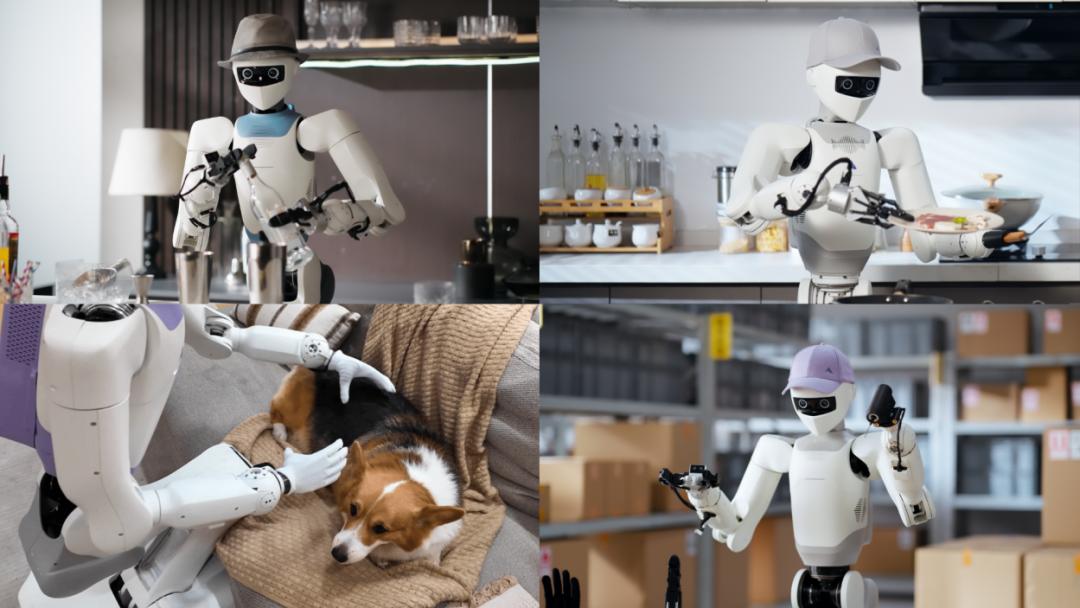
在绳驱本体之外,星尘智能进一步搭建了“AI模型+具身OS+机器人本体”的技术体系。
其中,机器人本体负责执行动作,AI模型负责理解任务和生成策略,具身OS则承担算法与硬件之间的连接。
在模型层面,星尘智能公开展示了Lumo具身模型,并提出DuoCore快慢系统架构。简单来说,高层系统负责任务理解和规划,低层系统负责快速动作响应。
这种设计解决的是机器人运行中的一个实际矛盾:复杂任务需要更强的推理能力,但抓取、避障等动作又要求低延迟。
除了模型架构,数据体系也是星尘智能技术路线中的重要部分——探索遥操作和示范学习,通过人类操作过程获取机器人训练数据。
这一方向也体现在公司的公开研究中。
例如,Astribot Suite相关研究关注全身操作问题。相比单独训练机械手完成抓取任务,全身操作要求机器人协调身体移动、视觉感知、双臂动作和手部控制,更接近真实环境中的复杂任务。
而StableVLA研究关注视觉语言动作模型的稳定性。VLA模型试图让机器人理解语言指令并生成动作,但真实环境中的物体、位置和场景变化,会影响模型表现。因此,如何提升模型泛化能力,是当前机器人智能的重要问题。
此外,Efficient-WAM等研究探索世界模型方向,希望机器人在执行动作之前预测未来状态。例如抓取物体时,不只是判断当前动作是否正确,还需要预测物体是否会滑落、是否需要调整力度。
这些研究方向,都围绕一个共同目标:让机器人从执行固定动作,逐渐适应开放环境。
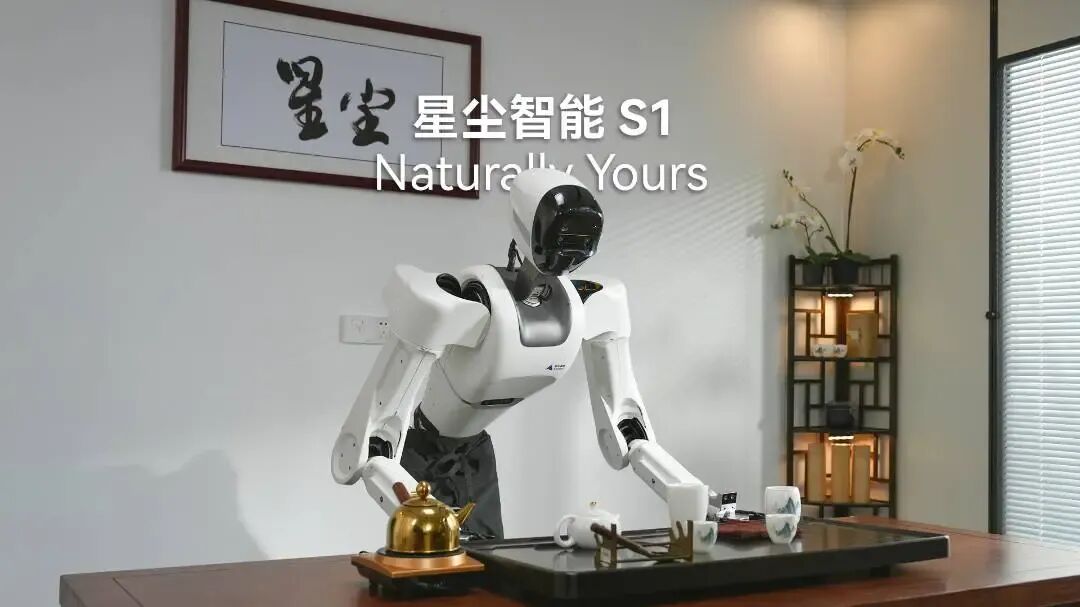
从产品来看,星尘智能目前主要通过S1和T1推进机器人落地。
S1最早进入公众视野,公开视频中展示了倒水、整理物品、操作工具等连续任务。这类任务相比简单移动和单次抓取,更接近真实环境中的操作需求。
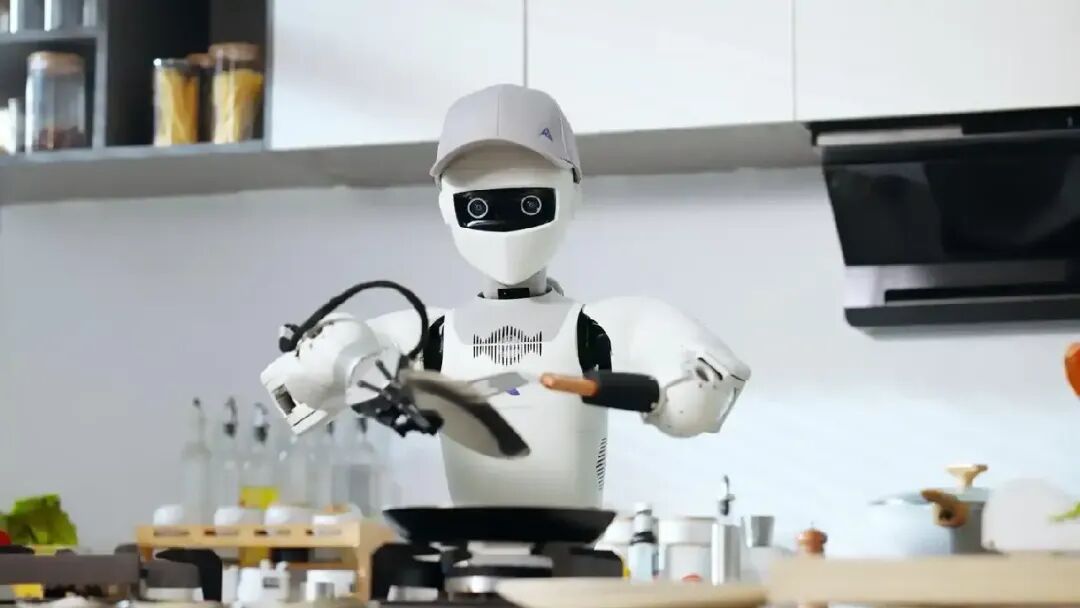
随后推出的T1,则开始向产品化方向推进,强调部署和使用场景。
不过,从行业整体来看,具身智能仍处于技术验证和商业探索阶段。星尘智能选择的绳驱路线,在灵活性和交互能力方面具有一定特点,但同时也面临控制精度、长期可靠性、制造成本等问题。
同样,具身模型和数据体系虽然能够提升机器人适应能力,但模型泛化、数据规模以及真实环境稳定性,仍然是整个行业需要持续解决的问题。
融资,当然体现的是市场对于星尘智能产品化可能性的持续关注。
但星尘智能选择的是一条全栈路线,从绳驱机器人本体,到控制系统,再到AI模型同步推进,这让它区别于只关注单一环节的公司。
尤其是“绳驱”这种形式,现在正遭遇越来越多的质疑,表面看似乎更贴近人类生理结构,更符合“第一性原理”,但反对观点认为符合第一性原理,不等于模仿人类结构,而是服务任务本身,毕竟人类结构并非十全十美。
更不要说绳驱的成本、可靠性、控制精准度等等问题。
这也意味着,150亿估值的星尘智能,不仅需要同时面对机器人硬件、算法模型以及商业落地多个环节的挑战,还要做一个“小众”技术路线的“孤勇者”,prove everbody wrong。
本文来自微信公众号“智能车参考”(ID:AI4Auto),作者:贾浩楠,36氪经授权发布。
















