36氪首发丨拿下国内航空航天装配机器人近70%份额,国产大飞机制造设备供应商获数千万元融资
作者 | 乔钰杰
编辑 | 袁斯来
本文约2800字,建议阅读8分钟
硬氪获悉,航空航天装配机器人公司飞钛智造科技(绍兴)有限公司(下称“飞钛”)近日完成数千万元融资,由海愿资本、浙大控股领投,中富创业、金柯桐创、南通江海英才天使投资基金和天使投资人等跟投。
飞钛专注于航空航天智能制造领域,公司通过自研高精度具身智能机器人与智能装配产线整体交付方案,解决航空制造中大型结构件装配精度低、人工依赖度高及数据保密等核心痛点,目前已占据国内航空航天装配机器人近70%份额。
飞钛创始人章易镰博士,毕业于上海交通大学,曾任上海拓璞数控科技股份有限公司技术总监,拥有超15年航空航天机器人研发制造经验。公司核心创始团队均来自于上海交通大学、浙江大学、上海大学等知名院校,技术团队占比超60%。
核心产品层面,飞钛是目前全球唯一具备航空航天装配全流程工艺能力的机器人公司。其机器人产品线覆盖制孔、铆接、涂胶、打磨及检测等所有关键工序。与传统昂贵的大型专用装备不同,飞钛采用小型化协作臂方案,占地面积小、移动灵活,产品性能对标欧美同类产品,价格约为其1/8-1/10,目前已成为C919批产一期制造设备的核心供应商。
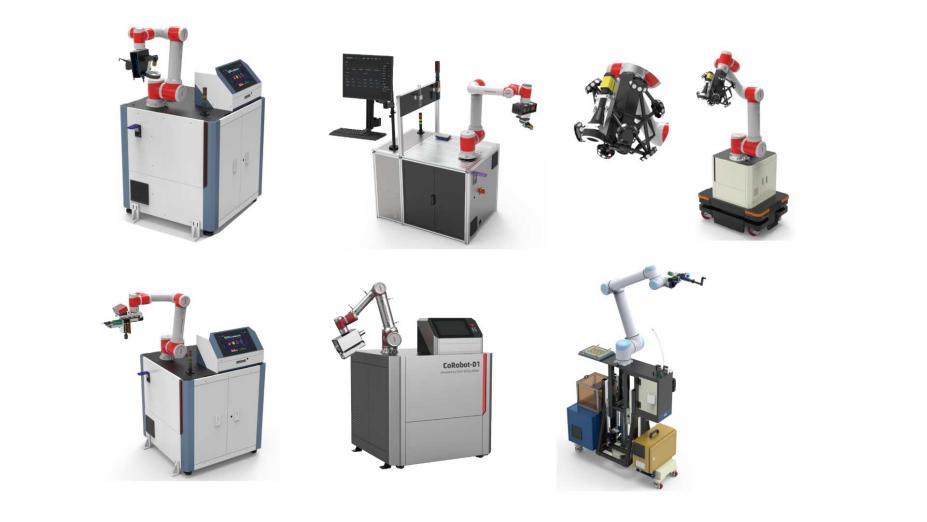
(图源/企业)
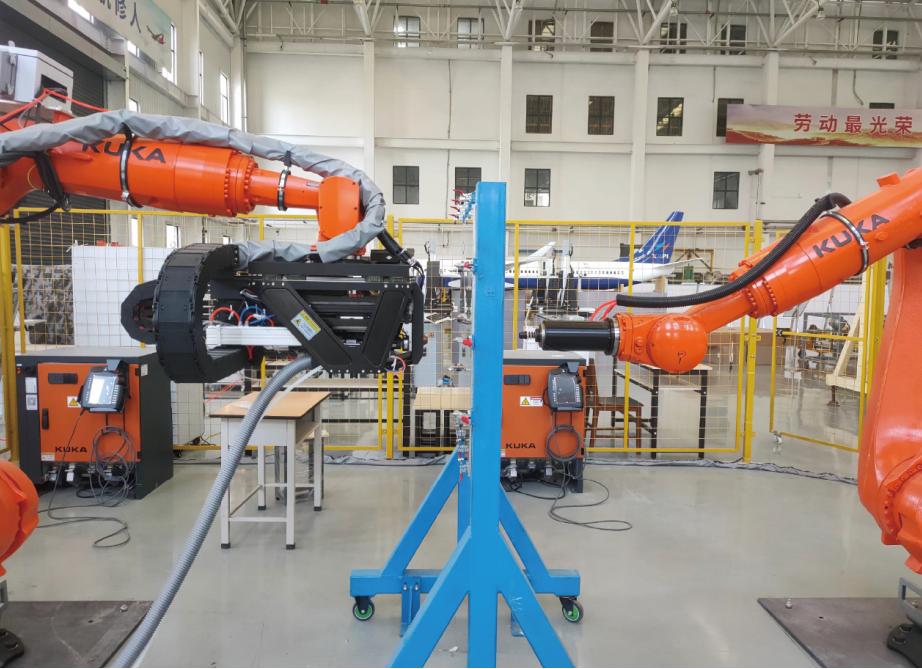
配合这种硬件能力的,是公司提供的智能装配产线“交钥匙”工程,即根据客户零件及工艺要求,统筹规划从单机设备、信息化系统到物流系统的整线实施。目前,公司已交付多个国家级重点项目,客户覆盖中国商飞、航空工业、中国航发、航天科工等头部企业。
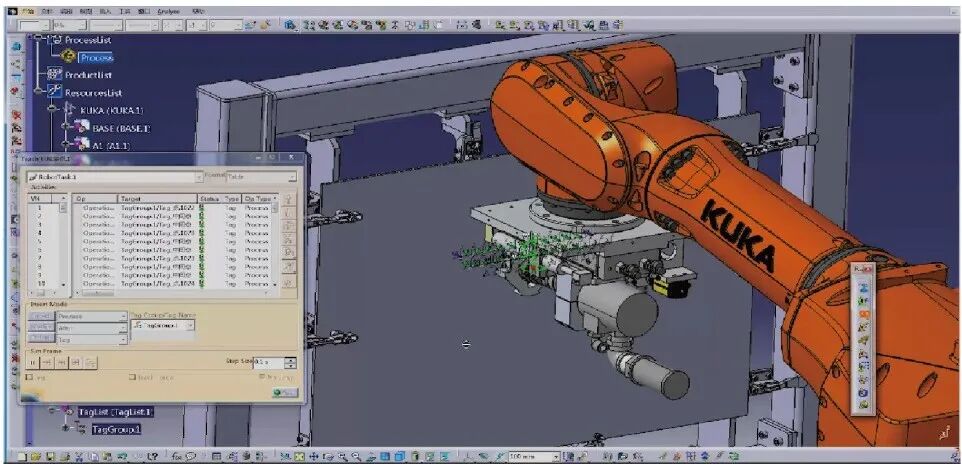
支撑上述产品落地的,是飞钛在精度控制、机器视觉、工艺仿真、生产管理以及轻量化具身智能模型等方面形成的技术能力。
精度控制是航空航天装配机器人的核心门槛之一。章易镰介绍,库卡、ABB等传统工业机器人精度一般在0.8-1毫米,而航空装配部分工艺的精度要求在0.5毫米以内。对此,飞钛自研底层控制算法,对机器人旋转关节进行高精度改造,并结合机器人形变补偿算法,将本体控制精度提升至±0.25毫米,处于全球第一梯队。
针对航空薄壁件在加工过程中容易发生形变的问题,飞钛开发了面向航空制造的机器视觉技术。系统能够通过视觉识别临时基准钉,并动态调整加工轨迹,使孔位保持在骨架中心线;同时,通过识别产品基准点,计算机器人与产品之间的相对坐标关系,对AGV移动产生的定位误差进行补偿,从而保证加工精度。
(图源/企业)
软件侧,公司拥有多年积累的自研工艺仿真与人机交互软件及工艺数据库,支持AR/VR引导及数字孪生系统。此外,公司全自研的四维生产管理与质量管控系统在三维空间基础上增加时间轴,可实现生产过程的可追溯与“倒放”检索,并结合机器学习技术对海量质量数据进行风险预判。据介绍,这套系统能够大幅缩短航空航天领域质量检验流程,而质量检验目前约占整个生产过程时间的40%。
与此同时,为进一步降低具身智能机器人在航空航天装配场景中的应用成本,飞钛开发了LHVA(Lightweight Hierarchical Vision-Action Model)轻量化模型。
章易镰认为,现有具身机器人VLA模型通常需要大量样本和较高算力,对航空航天这类高价值、低容错场景并不完全适用。一方面,现有模型往往需要同时使用视觉图像、语言指令和机器人关节数据进行训练,数据规模较大;另一方面,航空航天客户存在较高的数据保密要求,需要使用国产化算力硬件和操作系统,对模型的算力效率提出了更高要求。
因此,飞钛基于航空航天产线特点开发了分层轻量化模型LHVA。模型通过线激光采集少量点云数据作为特征样本,将产品轮廓特征与工具位姿信息进行编码,大幅降低训练数据量;同时不直接训练机器人关节运动,而是针对具体工艺学习加工轨迹,再结合经典运动学算法执行,从而兼顾模型效率与动作精度。
该模型支持客户现场采集数据自行训练,“通用机器人+轻量化模型”的方式,有望进一步降低航空装配设备的成本。据介绍,公司已经成交了一套搭载该模型的“机器狗+机械臂”订单,这是航空装配领域的首个具身智能订单。
从市场空间来看,2024年全球航空航天装配机器人市场规模超过240亿元,国内市场规模约62亿元,中国市场CAGR达到17.9%,高于全球14.2%的平均增速。随着航空工业对自动化率要求不断提升,飞钛有望通过标准化机器人产品和产线能力,实现制造方案的大规模复制。公司预计,其2026年订单额将超过1.5亿元,营收超过1亿元。
(图源/企业)
航空之外,飞钛也开始布局商业航天制造。面对火箭、卫星等产品制造需求增长,公司正在探索火箭及卫星部件的标准化生产,并将航空航天装配机器人和数智化产线规划建设能力向商业航天延伸。
以下为硬氪与飞钛创始人章易镰交流节选:
硬氪:航空领域结构件普遍较大,公司机器人产品主打“小型化”有何考量?
章易镰:过去做飞机、火箭零部件加工,用的都是大型专用机床,设备需要跟着产品尺寸走,一台设备就要几千万元。后来开始用机器人替代,但为了覆盖大型部件,仍然需要增加立柱、升降平台和AGV移动底盘,整套设备下来可能有十几吨重,进口设备要三四千万元,国产化后也要一千多万元。
我们现在走的是另一条路线,做小型化的移动机器人。我们的机器人本体重量只有40公斤,末端工具约10公斤,占地面积1米×1米,价格大约是原来大型设备的十分之一。它的臂展比人长、负载也比人大,可以替代人工完成装配,还可以通过多台机器人协同作业。
过去大型设备移动不方便、价格又高,所以自动化通常只能覆盖约10%的工序,我们瞄准的其实是过去90%依靠人工完成的市场,这部分需求量非常大。小型化机器人一台可以顶两三个人,按照现在的设备价格计算,两年左右就能收回投资成本,大幅提高了制造商的投资回报率。
硬氪:为什么要进一步做具身智能模型?
章易镰:做具身模型和我们的发展路径有关。我们现在做的通用设备,可能一百多万元一台。未来,我们希望用通用机器人搭载自己的轻量化模型,让客户能够自己采集数据、自己训练。在通用机器人本体上搭载模型之后,设备成本还可以进一步下降。目前这个模型平台已经开发出来,并且已经成交了一套“机器狗+机械臂”的具身智能设备,这是整个航空领域的第一个具身智能订单。
硬氪:LHVA模型针对航空航天装配做了哪些适应性设计?
章易镰:现在的VLA类模型一般会把视觉图像、语言指令和机器人关节数据放在一起训练,样本量非常大,而且机器人本体和视觉系统产生的误差也会不断迭代进去,最终动作准确率可能只有30%-40%,这种方式没办法直接用于我们的行业。另外,航空航天客户有数据保密要求,只能使用国产化计算机和操作系统,不能使用英伟达GPU,算力相对有限。
所以我们做了分层轻量化模型LHVA,把语言部分去掉,采用分层训练。训练样本也非常小,我们用线激光采集少量点云数据,只提取几个产品轮廓特征,再加上工具位姿的6个坐标值,一个样本只有几KB。比如人工进行涂胶时,可以在现场采集数据、现场训练,国产硬件就可以运行。
同时,我们不训练机器人的关节数据,而是训练工艺轨迹。也就是说,针对不同的产品特征,学习应该采用什么样的涂胶方式,最终得到工艺路径,再通过经典运动学算法执行。这样既可以降低模型训练的数据量和算力要求,也能保证轨迹执行的精度和可靠性。
















